半导体与人形机器人的“神经系统”
西门子数字化工业软件半导体行业副总裁 Michael Munsey
http://www.gkong.com 2026-09-18 14:48 来源:西门子
在半导体与人工智能技术进步的推动下,新一代人形机器人正逐步从科幻世界走向工厂车间。然而,对于原始设备制造商(OEM)而言,机遇并不只是制造能够观察、触碰和感知周围环境的机器,更在于打造复杂的软件定义系统,使其能够在现实环境中可靠行动,并在运行过程中持续优化。
人形机器人能否成为工作场所中高效的协作工具,取决于多方面因素,而不仅仅是动作是否灵活。它们需要以强大的半导体计算平台为支撑,处理复杂的实时工作负载,协调软硬件决策,并在动态环境中安全运行。因此,人形机器人能否顺利融入实际作业环境,将在很大程度上取决于其计算架构能否支持机器人适应环境变化、执行多样化任务,同时保障安全作业。
软件定义系统的集大成者
对于制造商而言,这标志着一次重要转变。人形机器人并非简单新增的一类机器人,而是软件定义产品、人工智能、先进半导体设计和互联自动化等多个领域的交汇点。
要应对这种复杂性,需要通过数字主线贯通不同专业领域的决策,从芯片架构延伸至整机系统,并最终覆盖投入运行的机器人集群。
目前,外界对人形机器人的关注很大程度上集中于其外形结构。以人为中心的设计之所以重要,是因为许多现有环境本就是按照人类的体型、触及范围和运动方式设计的。因此,企业可以在尽量减少现有工作场所改造的情况下引入人形机器人。
然而,外形结构只是其中一面。
真正使人形机器人区别于自动导引运输车(AGV),甚至自主移动机器人(AMR)的,是由人工智能赋予的智能性与适应能力。从本质上看,人形机器人是一种软件定义产品,其发展得益于软硬件技术的协同进步。与此同时,电池效率、半导体性能和人工智能能力均已发展到一定水平,使人形机器人系统如今具备了实际应用和规模化发展的条件。
近年来,视觉传感器、感知模型和控制系统不断进步,使机器能够识别和理解周围环境中的更多信息。物理 AI 则在此基础上更进一步,将环境感知、传感器反馈和运动规划连接起来,使机器人能够与现实世界展开互动。
对于人形机器人而言,智能并不只是识别一个物体,还需要根据具体情境判断应该如何安全地作出响应。
在物理 AI 的助力下,人形机器人未来或许能够在既有环境中运行,并顺利完成不同类型的任务。然而,这种灵活性有赖于持续的训练和验证。未来的人形机器人不会在针对某项固定任务完成一次编程后便一成不变,而是将通过仿真和现实世界中的经验不断学习。每一次更新在扩大部署范围之前,都需要按照安全性和可靠性要求接受测试。
与人类员工一样,人形机器人也必须针对其未来的作业环境做好准备。挑战在于,大多数以人为中心的环境很少处于静止不变的状态。人工智能可以帮助人形机器人从既往经验中总结规律,并将这些规律应用于新的场景。
通过人工智能训练人形机器人,企业可以使其处理多样化任务,并在难以预测的环境中持续学习。
如此高的适应能力离不开半导体的支撑。半导体构成了人形机器人的计算基础,使系统能够处理多路感知数据流,同时实时协调电机反馈。
物理 AI 也进一步增加了人形机器人的计算复杂性。计算架构不仅需要完成推理与决策,还要持续处理感知数据流和电机控制反馈。这要求软硬件架构实现高度集成,能够同时对多个系统进行实时协调。
构建人形机器人的神经系统
除了提供应对复杂任务所需的计算性能,人形机器人所使用的半导体还必须能够在严苛环境中可靠运行。工厂车间、数据中心以及存在较强电气干扰的场所,往往面临散热和电气干扰等问题,可能对人形机器人的运行造成影响。
随着越来越多的软件和人工智能工作负载在处理器上运行,散热逐渐成为一项关键的设计约束,同时仍是制约半导体性能的主要因素。
目前,一些企业已经采用创新封装技术,并取得了较为积极的效果。这些技术能够将工作负载更高效地分配到不同类型的芯片上,从而减少热量产生。
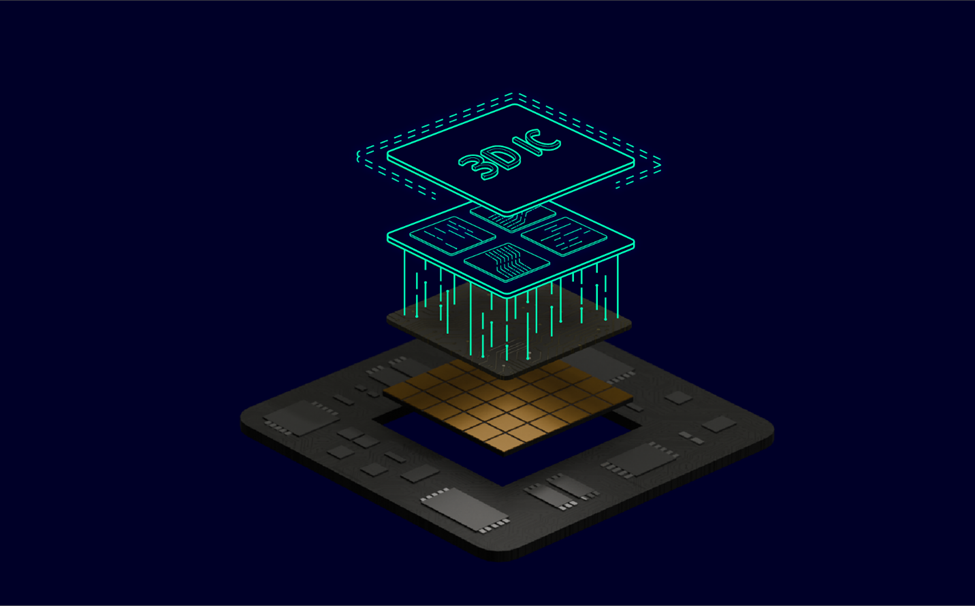
例如,异构集成电路(IC)可以将多颗芯片组合或堆叠在同一封装中,并根据不同任务的计算强度进行分工。计算强度较低的任务可以被分配至处理速度相对较慢的芯片上,从而降低相应芯片的温度,并改善整个封装的总体温度分布。
半导体能否高效运行,不仅影响机器本身的运行效率,对于保障工作人员的安全同样至关重要。人形机器人需要具备足够的计算能力,以便在瞬间作出决策。例如,在必要时,它必须立即中止正在执行的任务,转而避开碰撞或保护附近人员。
这要求软件与处理架构支持高速决策,使系统能够迅速调整任务优先级,不出现迟疑或延误。
数字主线的重要性由此凸显。关于软件行为、机械设计、安全逻辑和制造就绪度的每一项决策,都会对半导体架构产生影响。通过数字主线连接整个生命周期中的相关决策,工程团队可以更加有效地管理复杂性,并更有把握地推动项目从概念设计走向实际部署。
为了提高可靠性并规避潜在的性能问题,工程师需要在半导体设计流程的早期就将环境条件纳入考量。全面数字孪生可以帮助工程师在制造实体硬件之前,对整个人形机器人系统进行建模与验证。
在开发初期,工程师可以开展方案权衡分析、分配系统需求,并评估软硬件设计决策。在整个开发过程中,团队还可以持续利用虚拟硬件测试软件、评估芯片热性能、分析功耗,并验证相关安全要求。
此外,数字孪生还能在人形机器人投入运行后继续支持其学习过程。随着人形机器人获得软件更新和人工智能驱动的能力升级,工程师可以先在虚拟环境中验证这些变化,再将其引入实际作业环境。
随着时间推移,经过验证的改进成果还可以在机器人集群中共享,在仿真与实际运行表现之间形成反馈闭环。正是这种闭环赋予了软件定义系统持续演进的能力,使系统能够不断改进,同时保持大规模应用所需要的治理与管控。
半导体:人形机器人规模化发展的底层基础
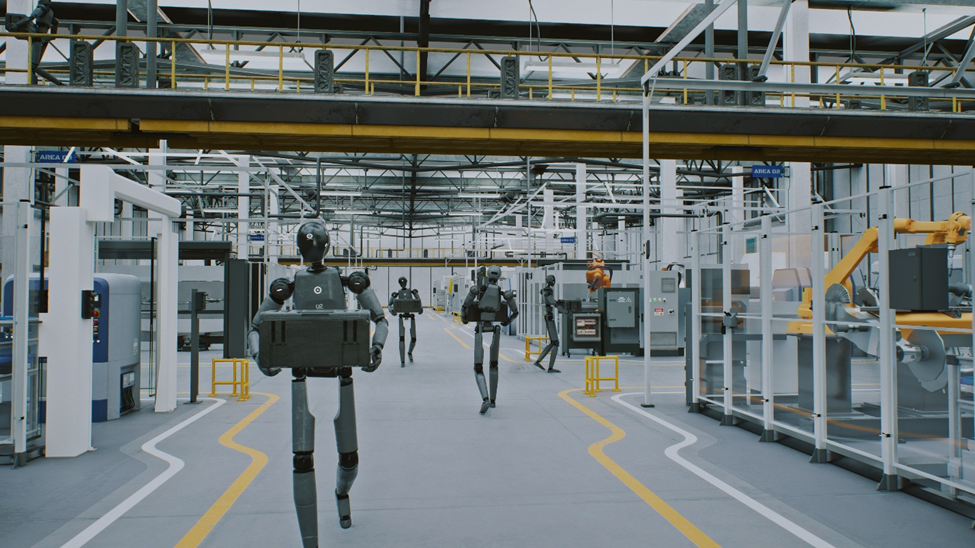
人工智能使人形机器人能够思考,半导体则使人形机器人能够行动。图片来源:iStock/EvgeniyShkolenko
半导体是推动人形机器人实现工业规模应用的底层基础。从本质上看,人形机器人是一类软件定义系统,其能力主要来自软件、电子系统与机械系统的深度融合,而非单纯依靠机械硬件。如果没有半导体技术的持续进步,人形机器人便难以成为现实。
不过,采用适当的数字化工程方法,可以推动人形机器人从试点验证走向规模化生产。伴随半导体和物理 AI 技术持续发展,再结合人工智能驱动的能力升级与全面数字孪生,西门子设想中的人形机器人将有望不断提升智能水平、安全性和整体能力。
最终能够脱颖而出的,将是那些不把人形机器人视为孤立设备,而是将其作为复杂工业系统进行设计和管理的企业。
编辑精选