家电行业:包装过程监测SOP落地实践
http://www.gkong.com 2026-10-09 10:14 来源:Leo
本篇要点
- 关键矛盾。包装缺件不在工厂暴露,而在客户拆箱时暴露;节拍快、料件软、还常换型。
- 五个算子一条张量流。视频流相机、图像预处理、语义分割、事件探测、状态机依次连接,组成从画面采集到流程判定的完整处理链。
- 少样本起步。底板、泡沫纸、纸箱、背板、说明书五类目标,每类 1–10 张现场图即可在标注工具里定下来。
- 顺序由状态机约束。S0–S6 状态图管理七步推进,非预期事件一律自环——跳步不推进,缺步走不到终点。
- 一次工程翻译。把「包装要按步骤装齐」拆成目标、顺序、状态、异常和输出,最终落到软件配置里。
案例 01包装工位实拍:俯拍画面里识别料件与动作节点,右侧工作流按 SOP 逐步打勾。
包装是产品出厂前的最后一道人工工序,也是最容易「看起来没问题」的一道:箱子封好了,里面少一份说明书、少一块背板、泡沫纸没垫,从外面都看不出来。这个工位 30 秒出一件、七步逐步确认,难点在于料件多为白色薄软物、节拍快,还经常换型换箱规。
01关键矛盾
缺件为什么总在客户拆箱时才暴露
把问题拆开看,这道工序难在三处:封箱后内容物不可见,终检称重、抽检只能抓住部分缺件;人眼盯 30 秒一件的连续包装不可持续,事后翻录像也难复核;箱规和步骤一换,靠专用外观模型的旧办法就要重采重训,跟不上换型节奏。
所以方案的选择是:把问题定义为「包装步骤是否按顺序发生」,而不是「再训练一个专用外观模型」——用视觉大模型看见料件与动作,用状态机判定顺序,用边缘侧实时输出。换箱规、换步骤主要改配置,不必长期驻场训练。
关键矛盾不是「看不看得清」,而是「看得见却留不住证据」:封箱前每一步都要留下可复核的判定。
02张量流
五个算子在画布上连成一条流
视觉智能体软件部署在边缘侧,检测任务的配置、执行、展示和结果输出都在同一套软件里。本案例通过零代码拖拉编排完成配置:从左侧算子库拖出算子、按数据流向连接,不需要写算法代码。
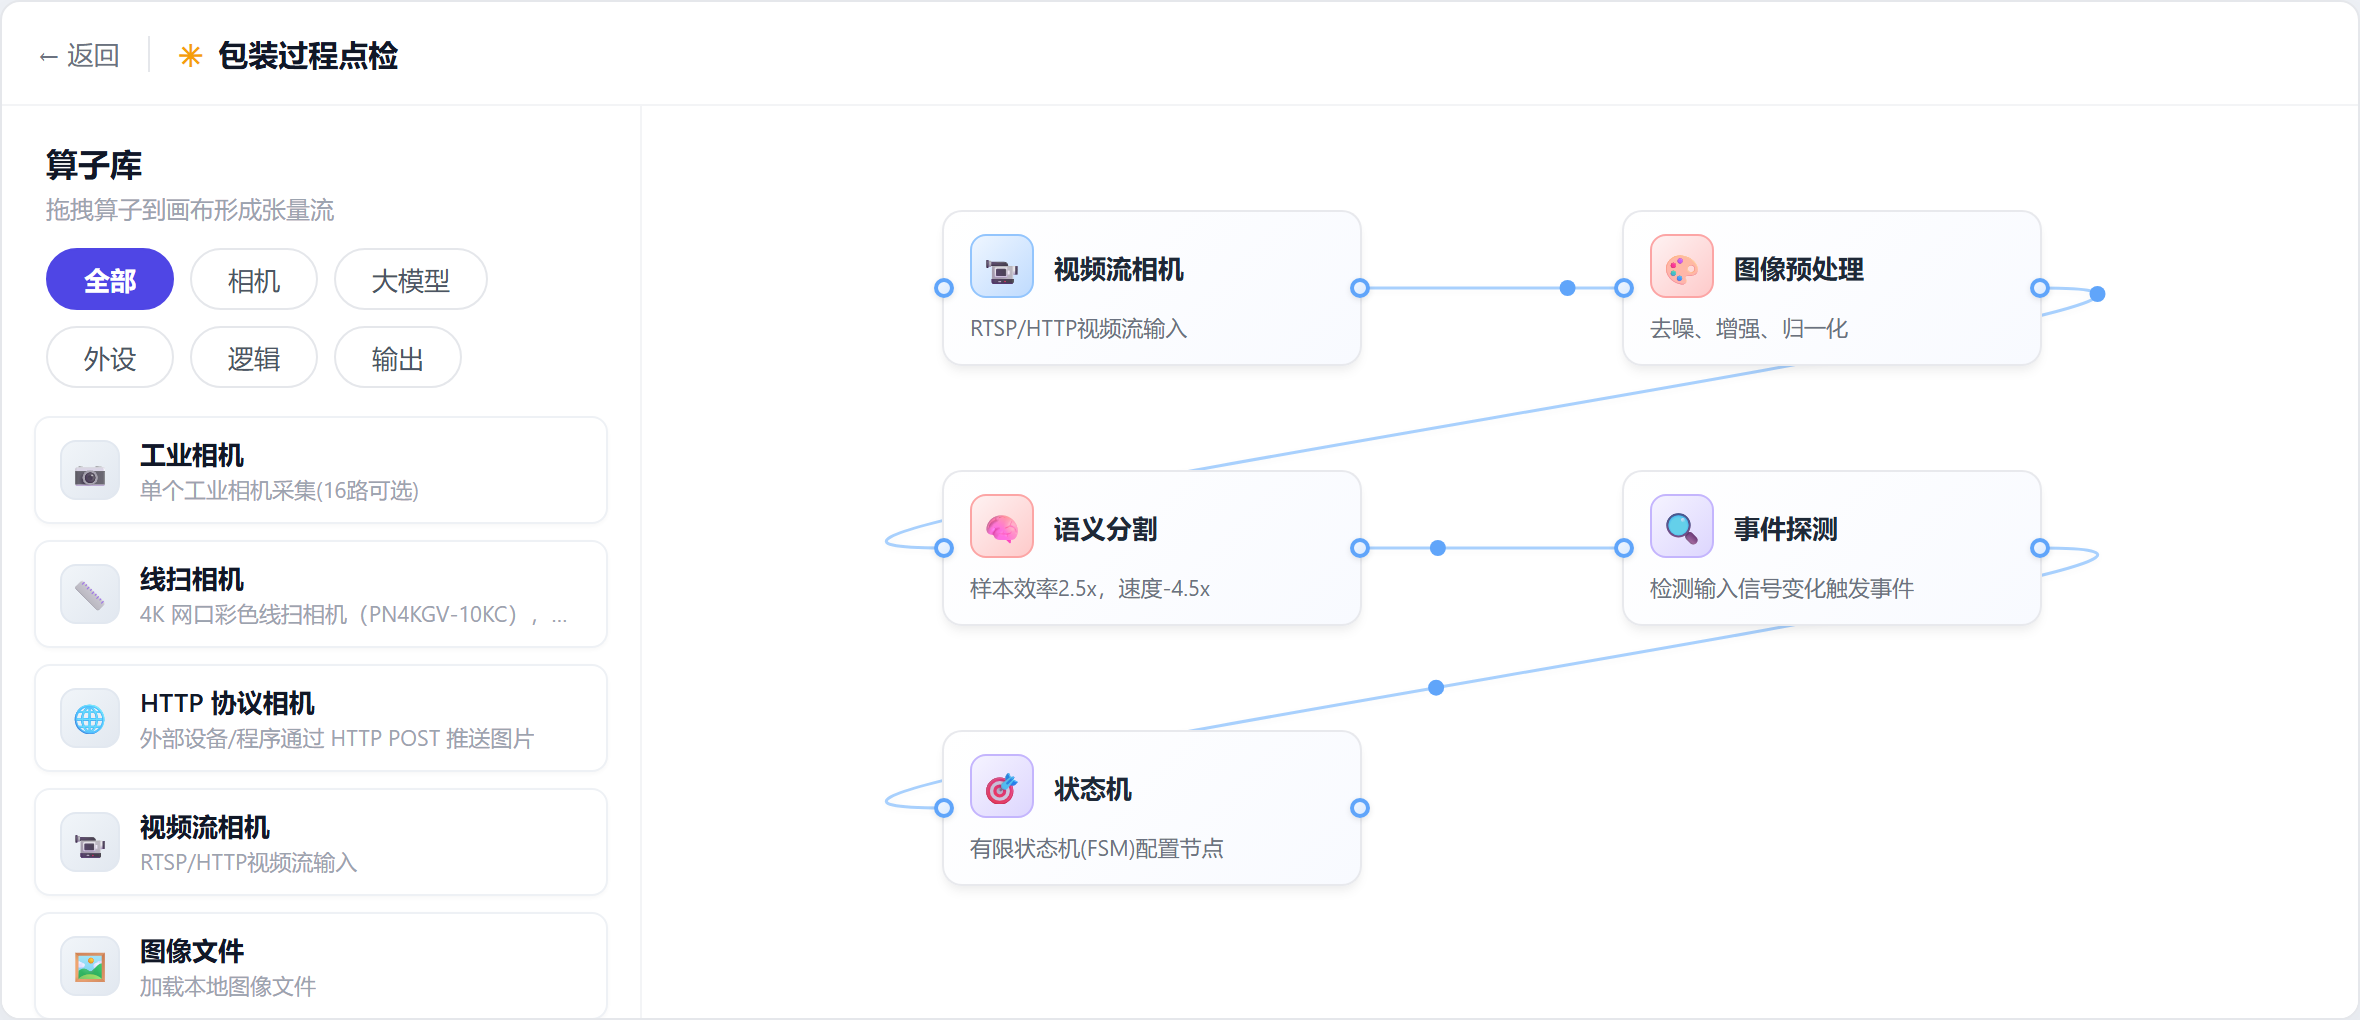
界面 01包装过程点检张量流画布。视频流相机、图像预处理、语义分割、事件探测、状态机五个算子依次连接,组成从画面采集到流程判定的张量流。
- 视频流相机:接入包装工位的俯拍画面,为后续算子持续提供图像。
- 图像预处理:去噪、增强、归一化,使输入满足模型的处理要求。
- 语义分割:认出料件像素,并在画面上生成贴合外形的轮廓与类别标签。
- 事件探测:把识别结果按原语组合,转成「料件到位」这类事件信号。
- 状态机:按事件推进 SOP 步骤,维护当前流程状态并给出判定依据。
三个子编辑器都靠双击节点进入:语义分割 → 标注工具(界面 02),事件探测 → GPU 事件编排器(界面 03),状态机 → 状态图编辑器(界面 04)。同一份配置跑起来逐步打勾的样子,见页首视频。
03少样本分割
先让系统看见料件像素,再谈步骤打勾
包装料件多是白色薄软物,还常隔着透明袋:泡沫纸会皱、说明书会歪、背板贴着箱壁。这类目标用框回归很难贴合,本方案用像素级语义分割——每类 1–10 张现场样本即可在标注工具里定下来,输出掩膜后做存在与面积判定。
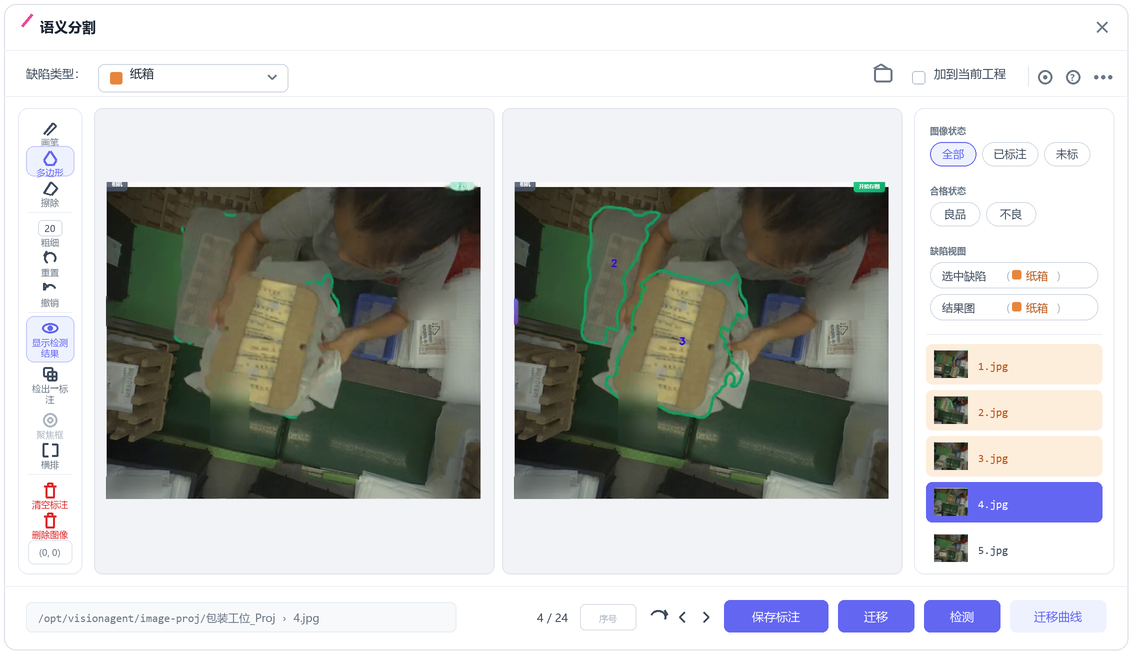
界面 02双击「语义分割」节点进入标注工具。左边是标注画布,右边是检测结果图——绿色轮廓沿纸箱与塑料袋边缘走,不是矩形框。底部一排就是一轮训练闭环:保存标注 → 迁移 → 检测 → 迁移曲线。
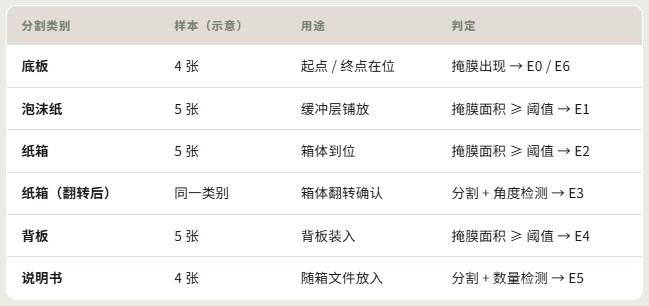
「翻转纸箱」不另建类别:同一个纸箱掩膜,翻转前后的长短轴比与主轴角度明显变化,用角度检测原语区分即可——少一类目标就少一轮标注。训练与推理都在边缘 GPU 本地完成,工位画面不出厂;换型补样本再迁移一轮即可。
04事件判定
在原语编排器里把像素变成「发生了什么」
分割只负责看见像素,业务要的是「泡沫纸到位」「说明书放入」这类可判定事件。事件清单在状态机里定义,判定逻辑在 GPU 事件编排器里搭:从原语库拖判定积木、配参数,再用「与 / 或 / 非」组合成成立条件——改判定只动参数,不必重训模型。
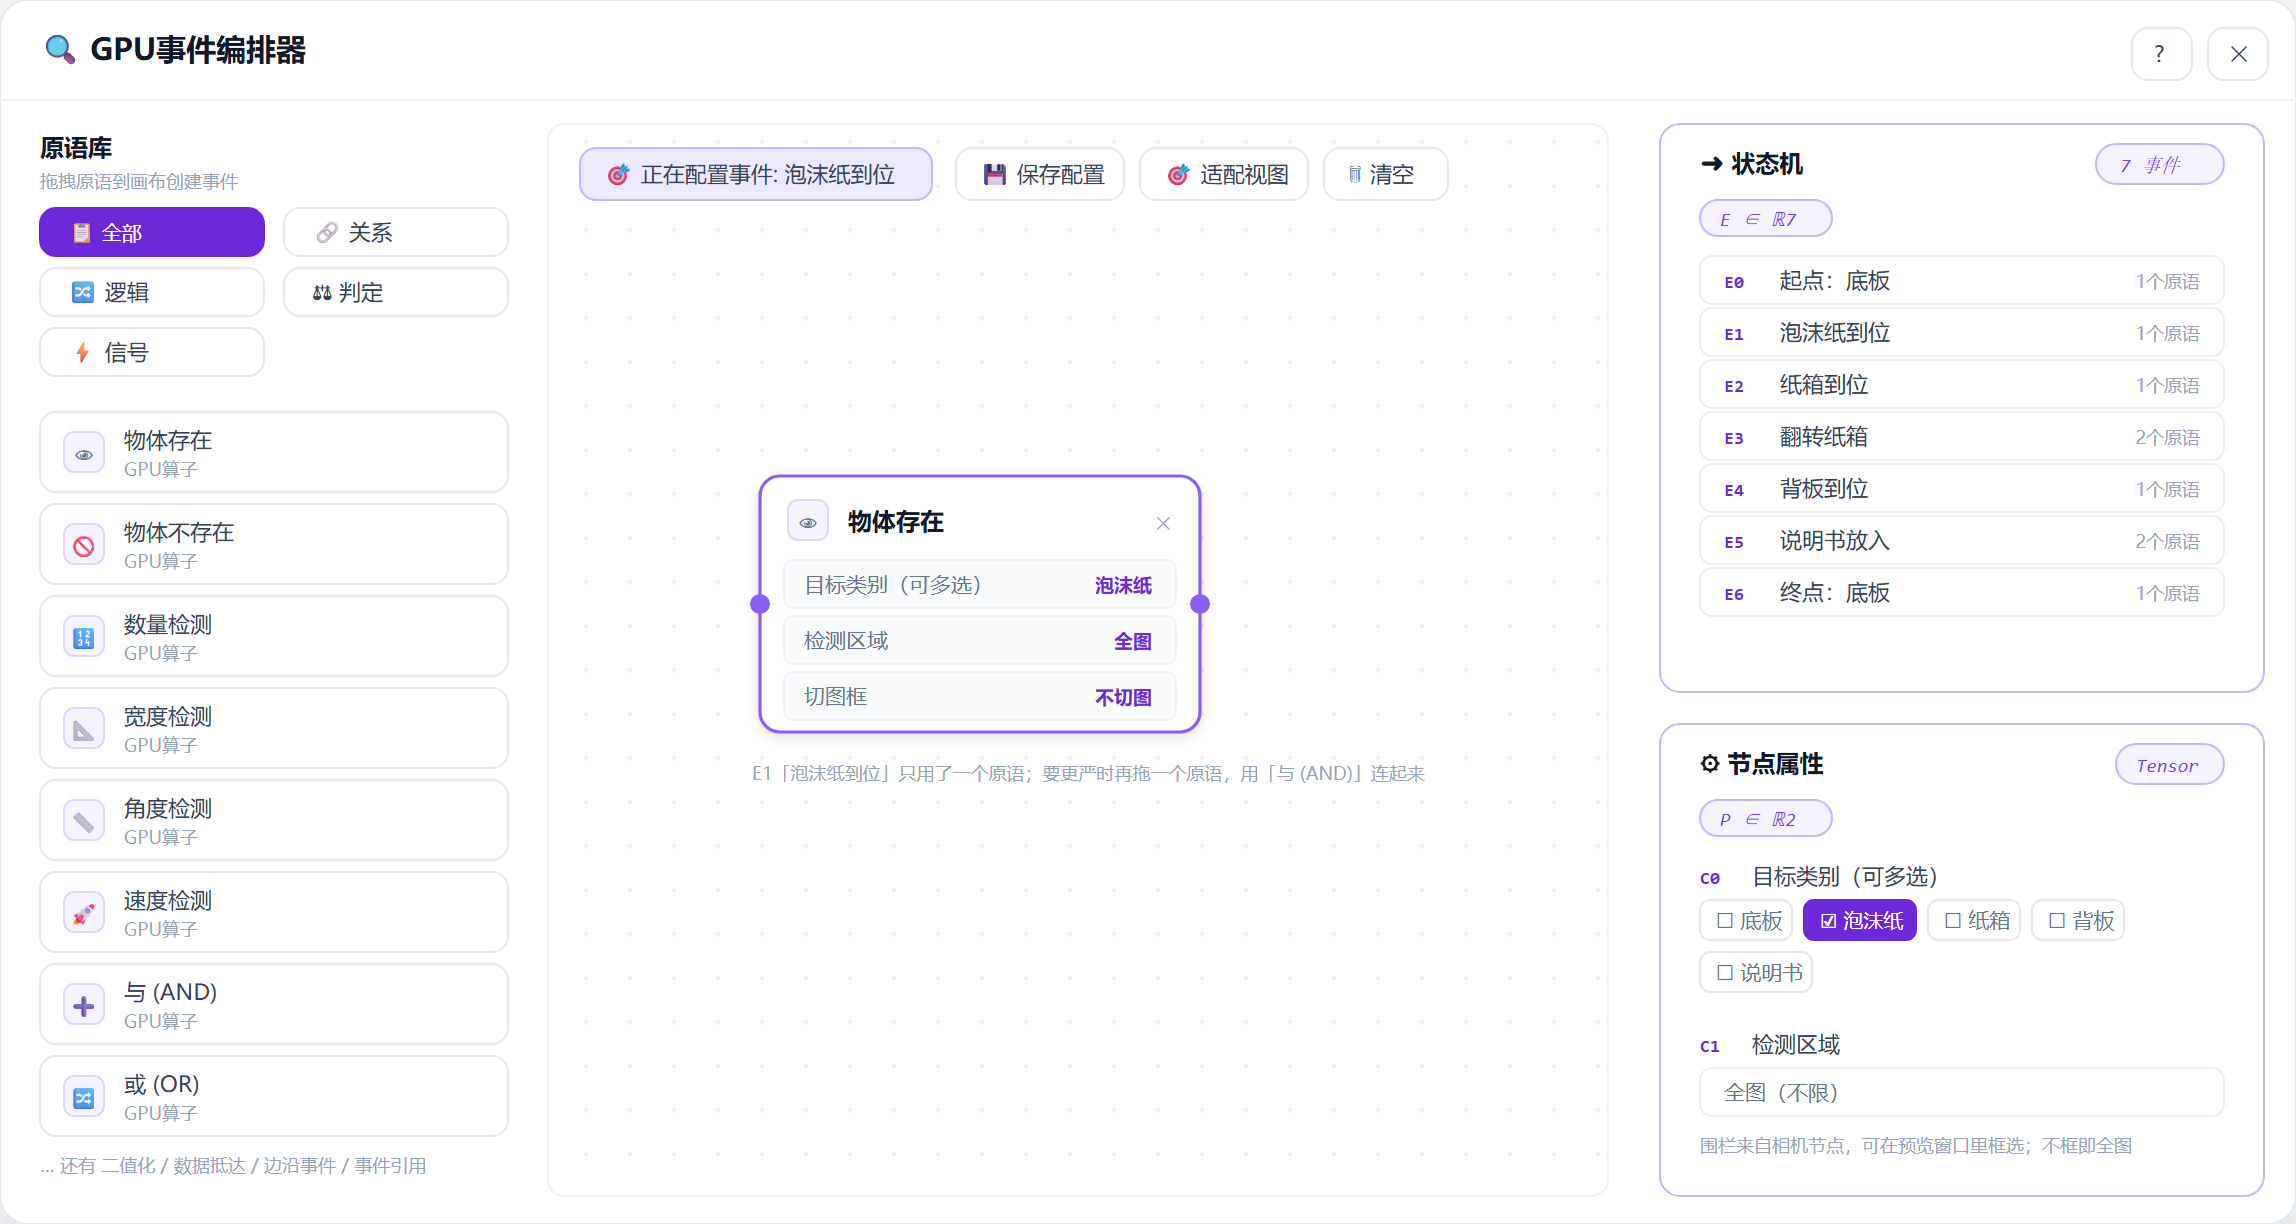
界面 03GPU 事件编排器。选一个事件 → 拖判定原语 → 配目标类别与检测区域。E1「泡沫纸到位」只用「物体存在」一个原语;E3「翻转纸箱」与 E5「说明书放入」各用两个原语,用「与 (AND)」串起来。
05状态机
顺序由状态图约束,漏放当场可见
右侧工作流不是展示清单,而是 SOP 状态机:S0–S6 七个状态对应七步等待,E0–E6 七个事件推进转移。顺序强制不靠额外写 NG 规则,而是靠「非预期事件一律自环」:跳步不推进,缺步走不到终点。
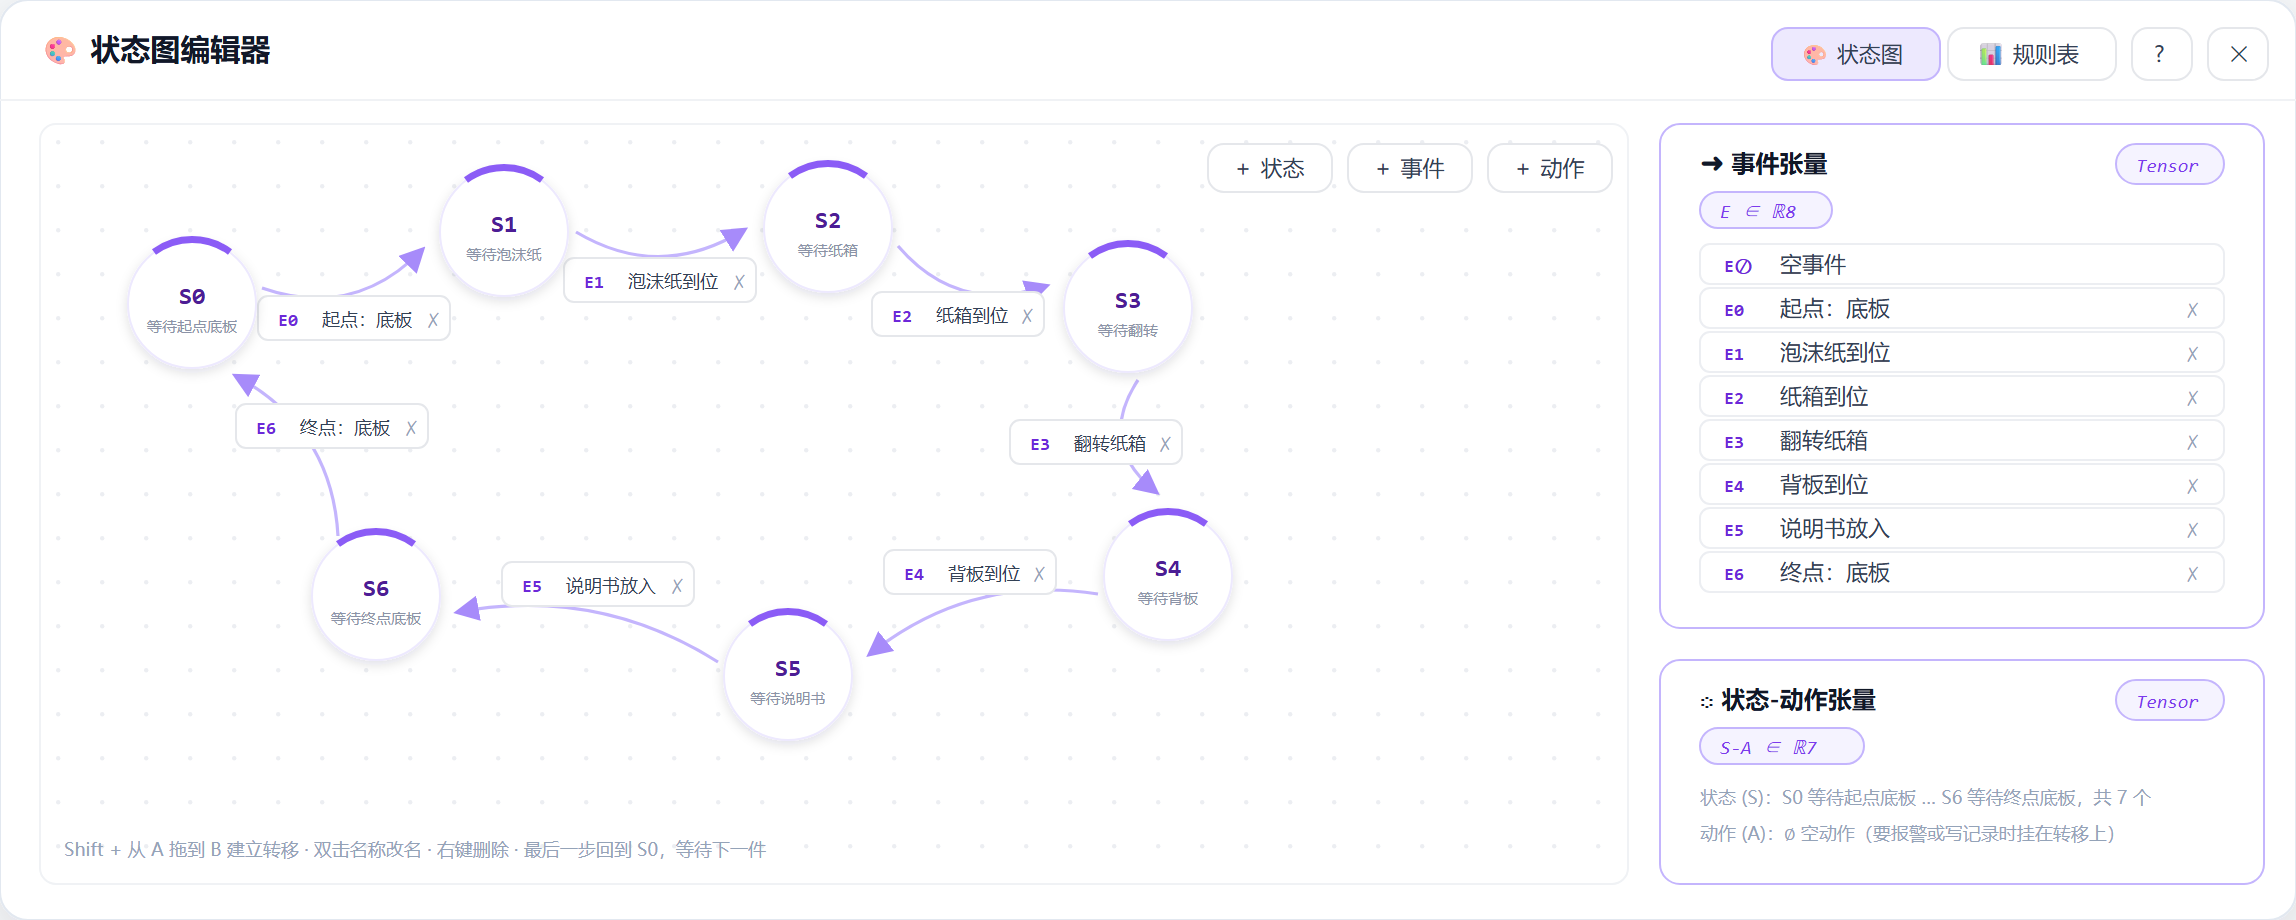
界面 04状态图编辑器。S0 等待起点底板,S1–S6 依次等待泡沫纸、纸箱、翻转、背板、说明书、终点底板;E0–E6 连接相邻状态,E6 完成回到 S0 等下一件。
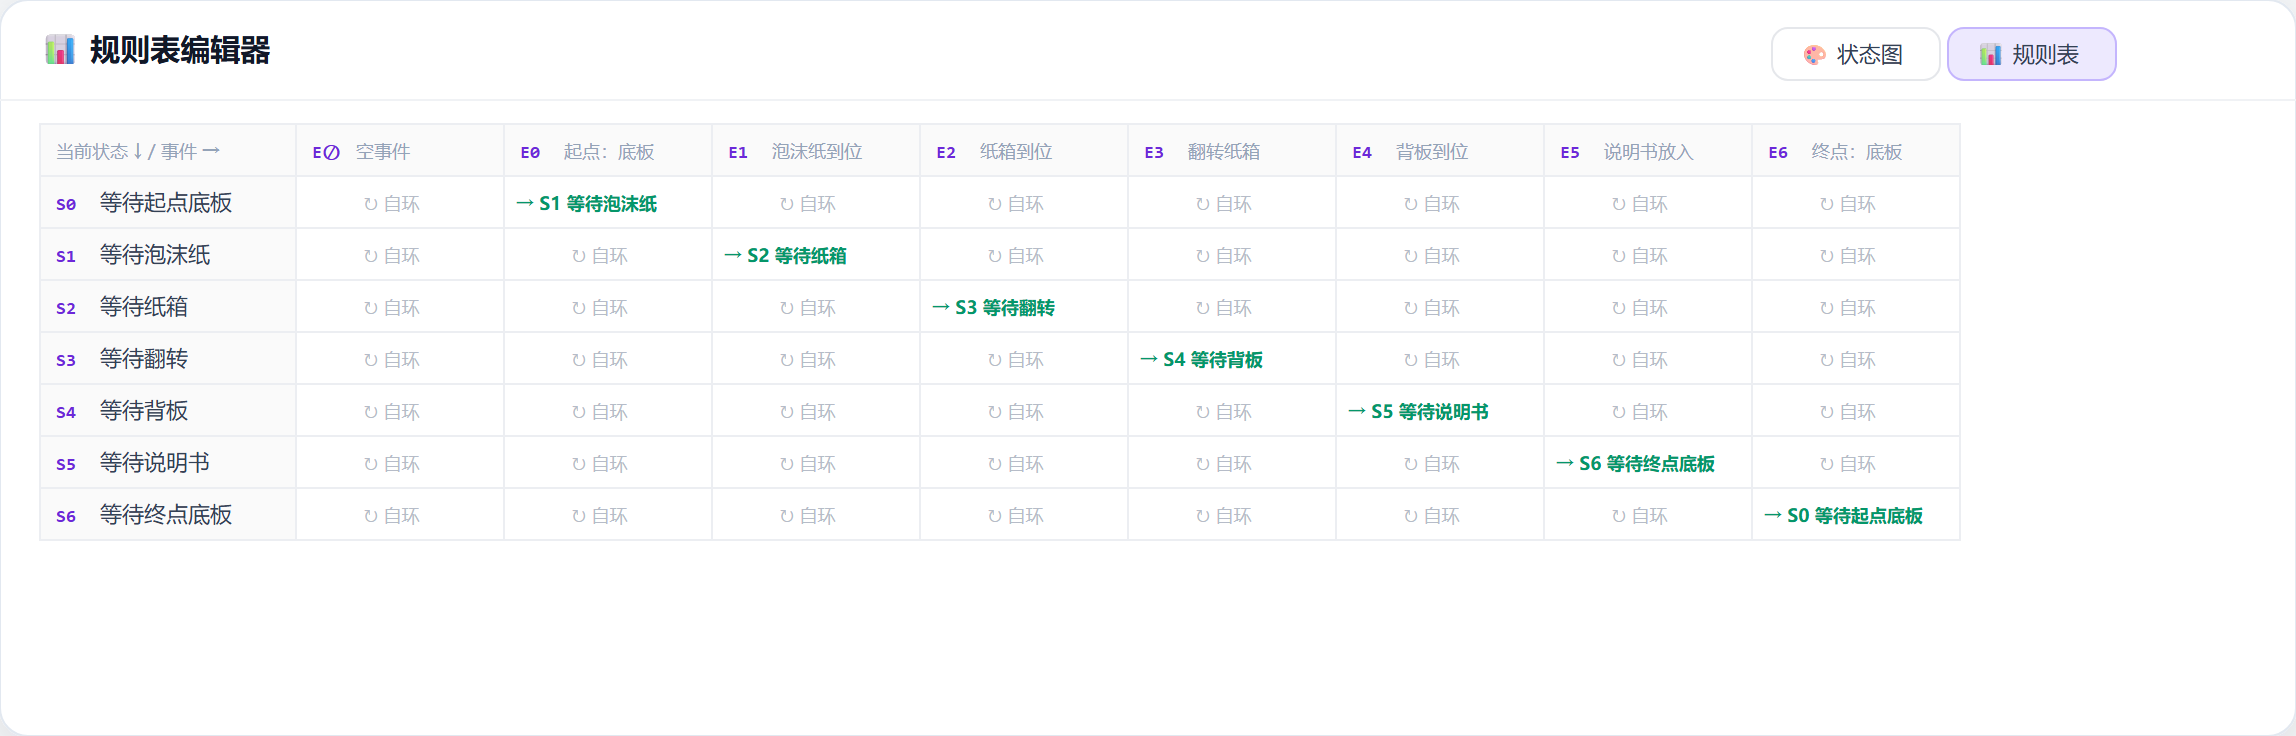
界面 05同一份配置的规则表视图:对角线格填目标状态,其余一律「↻ 自环」。跳步不会推进,缺步永远走不到终点,不需要额外写 NG 规则。
一件包装完成七个事件全数推进才算 OK;说明书没放进去,S5 就一直等,终点事件即使发生也不推进,这一件不会记成 OK。
06项目体会
把现场要求翻译成系统能执行的规则
这个项目最深的体会,是现场要求与系统之间需要一次完整的「工程翻译」。「按 SOP 把件装齐」听上去只有一句话,真正落地时,识别哪些料件、怎样判定每一步、什么情况算漏放、结果怎样留存,每一项都要明确口径。
这项要求经历了三层拆解:
- 业务要求:封箱前按 SOP 装齐,缺件、跳步要当场发现。
- 判定规则:识别五类料件、核对七步顺序,逐步留证并给出 OK / NG。
- 软件配置:五个算子连成张量流,S0–S6 状态图规定推进关系。
三层对齐后,模型的识别结果才进入现场流程。本工位实测单件耗时 32–39 秒,异常件的耗时会明显偏离——耗时本身就是一个可用的巡检线索。这套做法的适用边界也很清楚:适合料件多、步骤多、换型频繁的人工包装工位;箱内深腔遮挡的小件,需要工艺配合或加近景相机。
回看整个项目,四个问题贯穿实施过程:系统看什么、什么时候算完成、什么情况算漏放、结果怎样留存。
编辑精选
工控原创