北京人形:从泛化到自进化的大一统模型探索
http://www.gkong.com 2026-10-19 15:44 来源:北京人形机器人创新中心
10月17日,ROSCon China 2026 机器人开发者大会在上海举行。北京人形世界模型负责人邹世龙以《具身大一统模型的探索与思考》为题,分享了北京人形在具身模型与世界模型方向上的研究进展。
换一个场景、换一组物体、换一台机器人,模型能否继续完成任务?围绕这一问题,北京人形提出一条研究路线:以四级泛化明确目标,以多层次数据构建鲁棒世界模型仿真器,支撑策略持续迭代,逐步走向模型自进化。
1、泛化的四层台阶:从适应变化到迁移能力
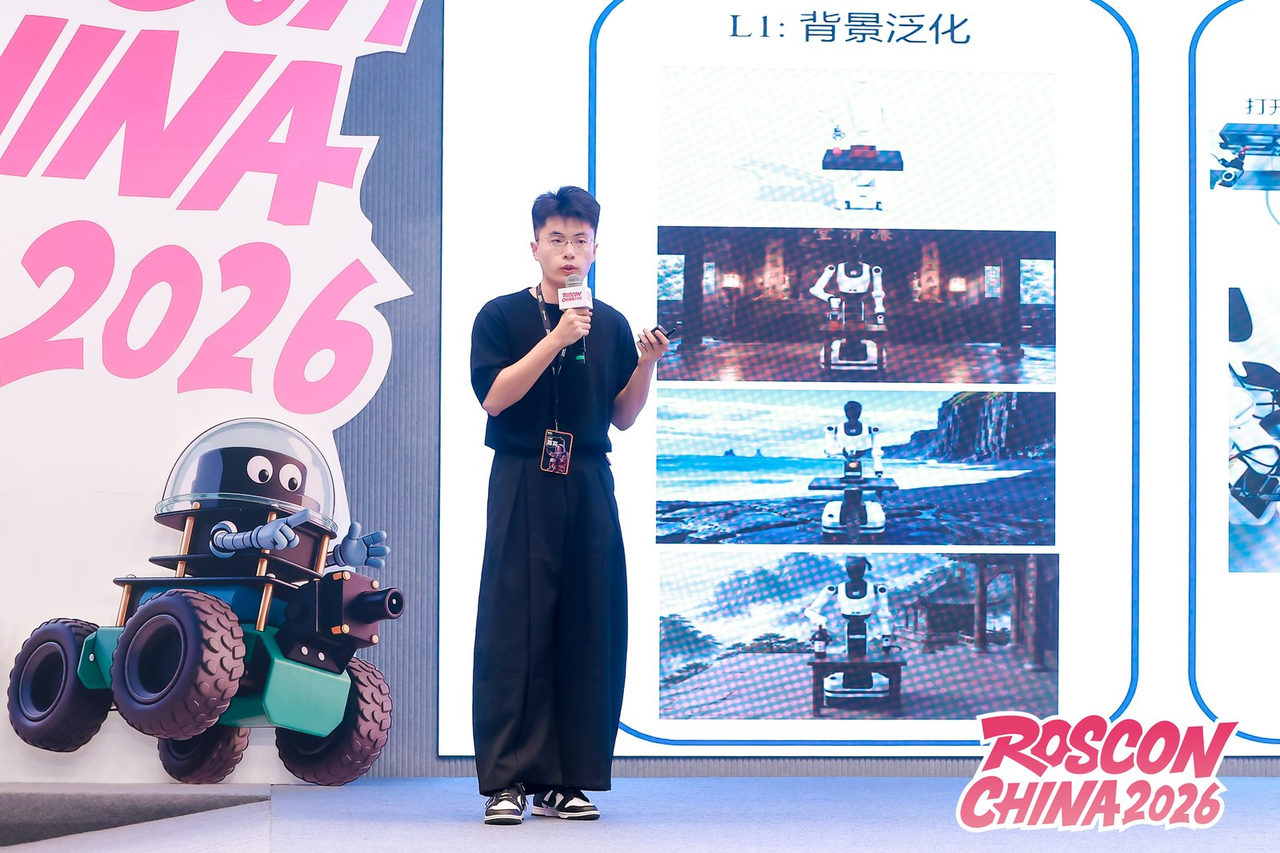
此次分享将具身模型的泛化能力划分为四个难度递进的层级:
背景泛化:换了桌面、光照或背景,仍能完成原有操作。组合泛化:将打开、抓取、旋转、悬挂等原子技能,组织成新的长程任务。交叉泛化:适应场景、物体、动作、视角与机器人本体的新组合。域外泛化:面向超出既有数据覆盖范围的任务与交互条件,利用已有知识推断和适应。
层级越高,越考验模型能否把已有经验迁移到新的条件中。这套框架,也为能力建设与评测提供了更清晰的目标。
2、让世界模型成长:从三类数据到闭环学习
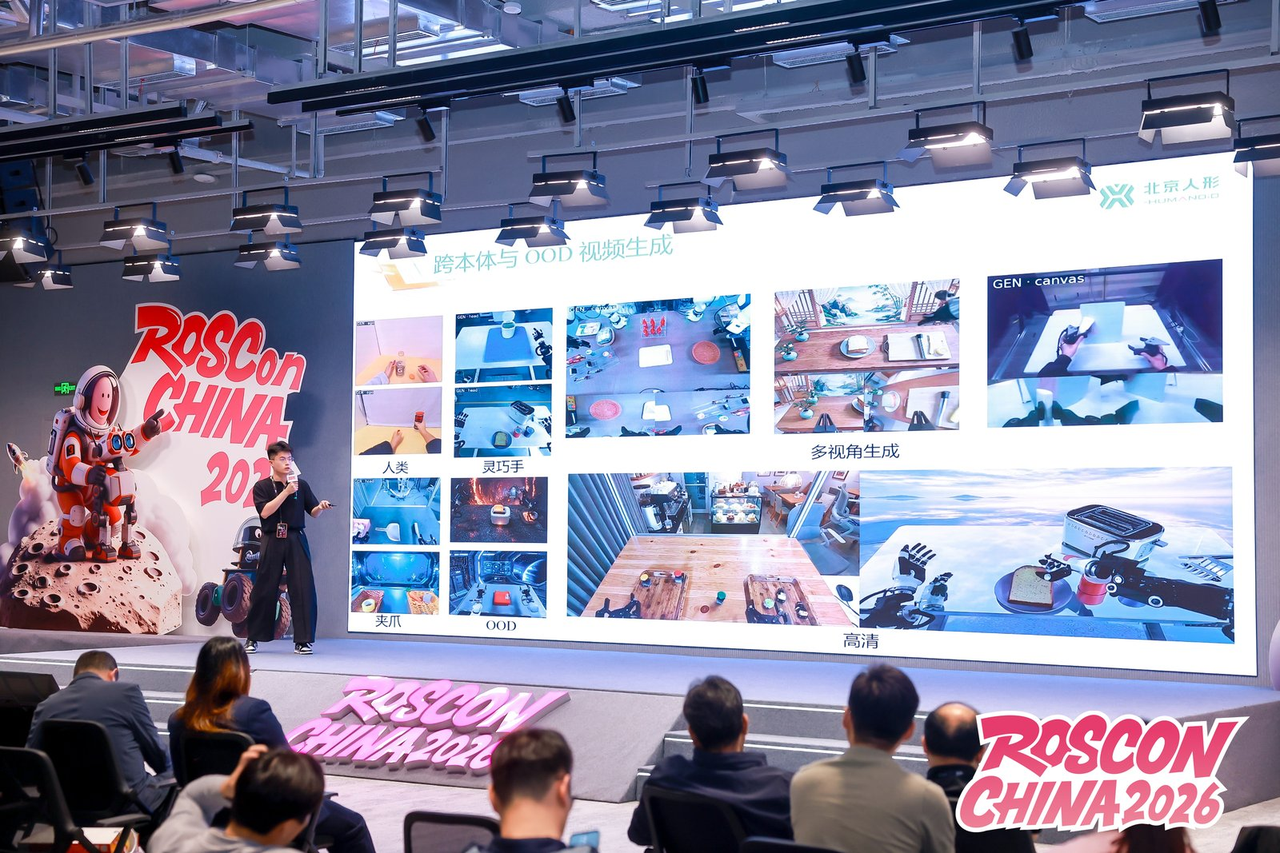
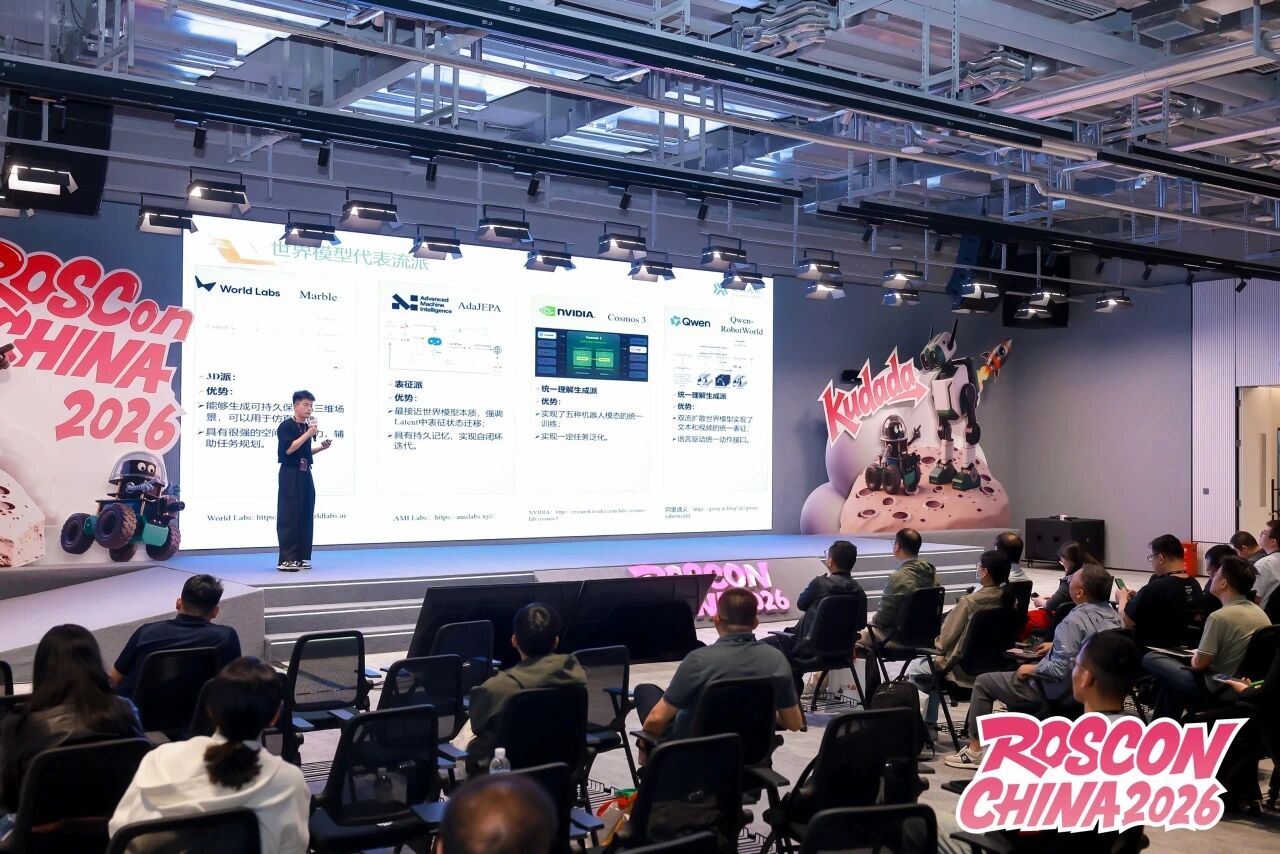
围绕世界模型,学界和产业界正探索理解与生成统一、三维世界建模、隐空间状态表征等互补路线。这些路线各有侧重,也都需要多样、高质量的数据支撑。
针对数据与泛化的关系,分享提出四层数据与能力演进框架。前三层分别补足不同的学习经验:
无本体数据:通过第一视角视频、UMI 手持式采集等方式,拓展跨场景、跨任务的学习经验。仿真/生成数据:扩展操作样本与环境变化,增强任务内泛化能力。失败恢复数据:引入真实或仿真执行中的偏差、纠正与恢复过程,提升鲁棒交互能力。
前三层数据的协同目标,是构建鲁棒的世界模型仿真器;第四层则进入世界模型推理与策略迭代,让模型从积累经验走向利用反馈持续学习。
3、四个关键问题,看懂北京人形的模型探索
通过表征分析、注意力通路干预与行为测试,研究视觉和语言在控制中的作用,识别模型实际依赖的信息,为后续改进提供依据。
Pelican-VLA:如何让机器人聚焦操作所需的关键信息?
通过32个瓶颈槽位约束感知到动作的信息通路,提取并传递与操作任务相关的特征,让复杂的视觉信息更有效地服务动作生成。
Pelican-Sim 1.0:如何构建通用的世界模型仿真器?
面向多种机器人本体与场景,结合当前画面和动作轨迹预测环境变化,为数据增广、动作选择与策略改进提供支持。
Pelican-Unify:如何让理解、预测与行动在同一模型中协同?
通过共享任务表征与联合训练,将场景理解、任务推理、未来视频和动作生成连接起来,让不同能力相互约束、共同提升。
这些探索已在具体实验中体现出应用价值。例如,在 RoboTwin 数据增广实验中,每个任务以50条原始示范加入500条生成轨迹后,所测试策略的平均成功率由70.0%提升至93.0%,展示了世界模型辅助策略学习的潜力。
4、冠军天工,永不止步
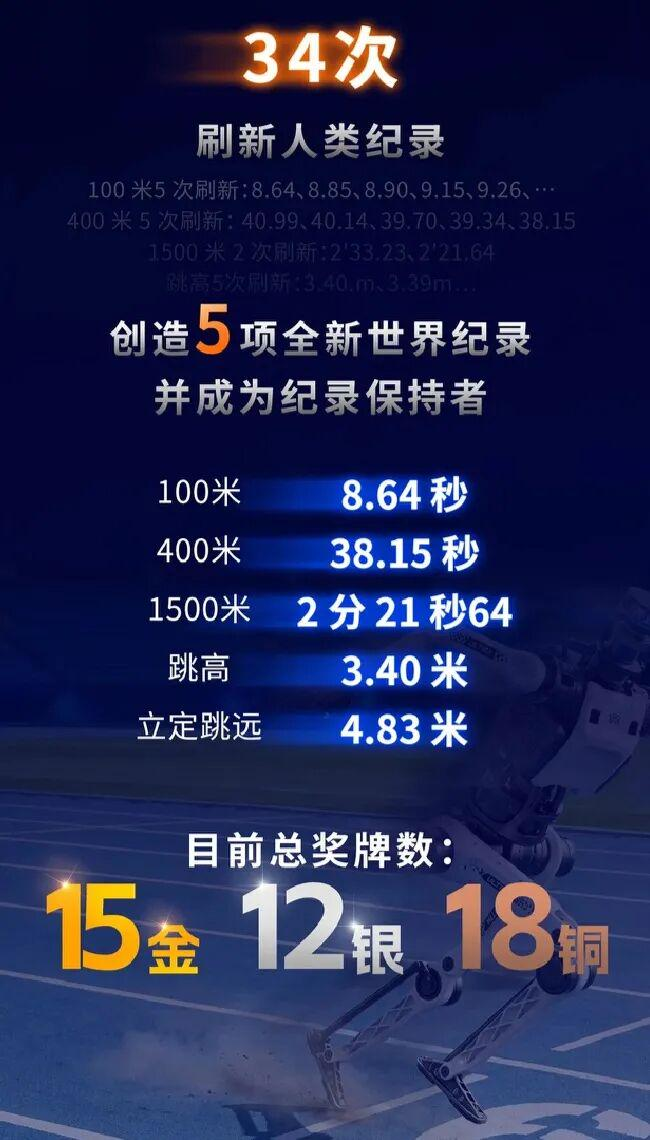
模型是否好用,赛场是最好的答卷。今年8月的第二届世界人形机器人运动会上,“冠军天工”以15金12银18铜位居总奖牌数第一,34次刷新世界纪录,成为100米、400米、1500米、跳高的世界纪录保持者;从天工Ultra的半马冠军、百米“飞人”,到举重、拔河等新赛项的金银铜包揽,这些赛出来的成绩,是Pelican-Unify模型能力被一次次验证的注脚——理解、预测、行动,最终都要在机器人真实的每一步里兑现。
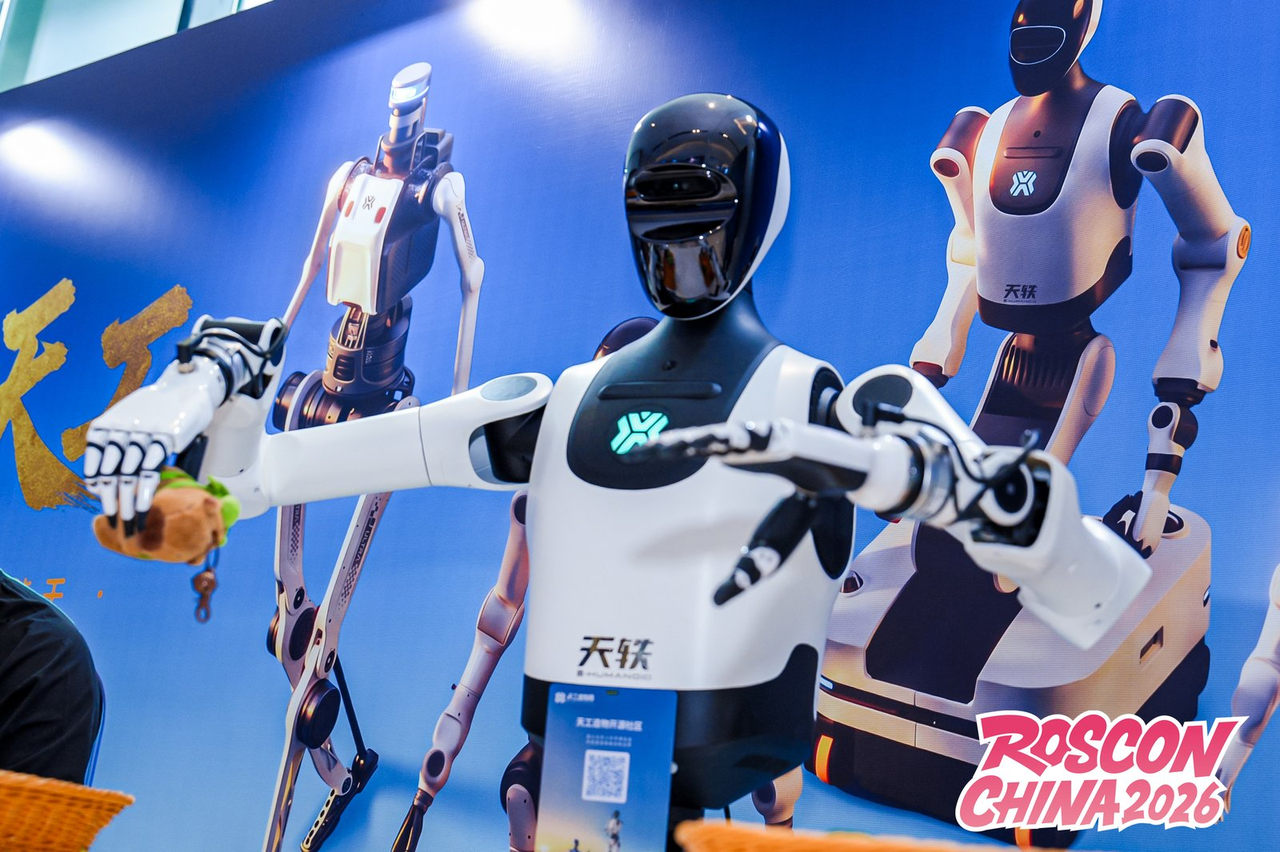
下一阶段,北京人形将围绕大一统模型与世界模型仿真器两条主线,加快研发迭代。
在大一统模型方向,进一步加强理解、推理、预测与动作生成的协同,提升跨任务、跨场景与跨本体的适应能力。
在世界模型仿真器方向,持续丰富交互数据,提升动作一致性、长时预测与失败恢复场景的模拟能力,为策略学习提供更可靠的训练与评估环境。
在此基础上,逐步贯通模型内推演、策略更新、真实验证与数据回流,让新的交互经验持续反哺模型,探索可验证、可持续的自进化路径。
5、“人机共生”的美好未来
对所有人来说,技术终究要回答“为谁而来”。北京人形把“创新技术 服务人类 改变世界”作为最顶层的理念——技术是手段,服务人类是目的,改变世界是方向。让机器人先在模型里“想象”任务的走向,再在真实世界里稳稳落地,正是这句话最具体的展开。
作为国家地方共建具身智能机器人创新中心、国内首家具身智能软硬件全栈科技公司,北京人形以“具身天工”与“慧思开物”两大平台为双核心,朝着“全球具身智能领导者”稳步前行。当机器人开始“想象未来”,它也在帮人类预演一个更远的未来。北京人形正以最前沿的技术创新带动和促进具身智能改变世界,一步步走向“人机共生”的明天。
相关新闻
编辑精选
工控原创
- ▪ 从精准感知到预测性维护,ADI加码工业机器人底层传感技术
- ▪ 优傲第七代平台入华 泰瑞达机器人以物理 AI 深度融入中国工业生态
- ▪ 不再只是演示!工博会机器人展解锁具身工业落地实践
- ▪ 2026工博会观察:AI+制造,走到哪一步了?
- ▪ 226亿美元收购PTC,施耐德电气图什么?
- ▪ 盛会启幕 + 产能释放!9 月工业自动化产业动态速递
- ▪ 从电子底座到工业智能入口,elexcon 2026如何链接AI时代的产业新需求?
- ▪ 一家百年工业技术巨头,如何给物理AI打造最硬核的“肉身”与“底座”?
- ▪ 两大产业联盟合并,单对以太网协会正式亮相
- ▪ 核心产品中大型PLC 傲拓科技科创板IPO过会