西克学堂 | 机械安全设计必修课 ISO 13855 防护装置定位指南 上篇
西克学堂
前言
现场装了安全防护装置,为什么仍存在安全隐患?
排查根源,往往是间隔距离设置不足——机器还没完全停稳,操作人员已经触及了危险源。
作为安全防护装置定位的国际标准,ISO 13855 的核心本质,就是为保护装置与危险源之间留出足够的“间隔距离”。
本文从现场工程实际解决问题的角度出发,为您系统拆解 ISO 13855 的核心要点与实际计算。
一、标准核心:ISO 13855是什么
ISO 13855:2024《机械安全 — 与人体接近相关的防护装置定位》(Safety of machinery — Positioning of safeguards with respect to the approach of the human body),是确定保护装置安装位置与间隔距离的国际专项标准。
标准适用范围:
· 电敏保护设备(如安全光幕、安全激光扫描仪、安全雷达等)
· 压敏垫或压敏地板
· 双手操纵装置与单一控制装置
· 联锁防护装置
· 适用于 14 岁及以上人员的工业防护场景
间隔距离的本质:
ISO 13855 定义的间隔距离,本质上是一场“人体移动速度”与“机器整体停止时间”之间的动态赛跑。防护装置必须安装在足够的物理距离之外,确保人员越过防护界限到达危险区之前,机器已完全达到安全停止状态。
二、基础公式与核心参数深度解析
在 ISO 13855:2024 版本中,通用间隔距离计算公式定义为:
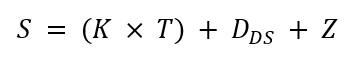
公式中包含五大核心关键参数:
1.S:间隔距离
从防护装置的检测区域(如光幕的光束平面)到危险区最近危险点之间的最小间隔距离。
2.K:人体接近速度常数
基于人体生物力学数据,标准定义了两种严谨的运动速度:
·K=2000mm/s:用于评估手和手臂的快速伸入动作
·K=1600mm/s:用于评估人体行走的移动速度
3.T:整体系统响应时间
从防护装置出发感应开始,到机器危险动作完全终止所需的总时间
T的通用公式:
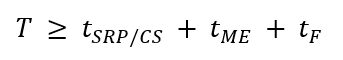
·tSRP/CS(安全控制系统响应时间):控制系统安全相关部分的响应时间,包含输入,逻辑及输出时间。
·tME(机械响应时间):机器运动部件开始制动到完全停止的时间。
·tF(机械公差因子):用于补偿机械制动的不确定性余量。
提示:T 必须涵盖机器控制与机械制动的完整过程。由于机械制动性能受负载、磨损及气/液压波动影响,应通过实际测量(如使用停机时间测量仪)获取其最不利工况下的停止时间。
4.DDS:防护装置相关的附加距离
DDS是指再防护装置被触发激活前,人体或其部位能够穿过、越过、钻入或伸入防护界限,向危险区延伸的额外距离。
5.Z:附加距离因子
2024版本新增修正因子,用于补充特定现场环境的不可控公差(如现场高反光镜面干扰、位置测量系统公差等)。
三、使用方法:四步法确定最小间距
场景设定与设计边界
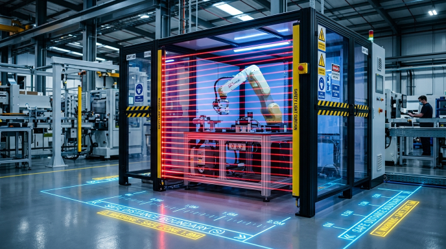
以典型的工业机器人自动化工作站为例,正向操作开口处垂直安装安全光幕。
·边界假设前提:光幕顶边缘保护高度及底边缘离地间隙均已满足结构防护要求,消除了越过与钻入风险,即:DDO=0mm, DDU=0mm
·附加距离因子:取Z=0mm。
·DDT计算(有效探测能力de≤40mm):
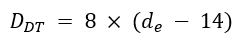
当选用de=14mm时:DDT=8×(14-14)=0mm
当选用de=30mm时:DDT=8×(30-14)=128mm
·接近速度K的取值:
1.初算统一采用速度常数K=2000mm/s;
2.若初算所得S≤500mm,则取该计算值,且需满足下限约束S≥100mm;
3.若初算所得S>500mm,标准允许采用人体整体移动速度常数K=1600mm/s重新核算;
4.按K=1600mm/s重算后,若计算值小于500mm,则间隔距离最终取值不得小于500mm(即S≥500mm)。
【工况一】
·输入参数:
光幕有效探测能力:de=14mm
系统整体停止性能:T=0.165s
·计算过程:
1.确定DDT:
2.DDT=8×(14-14)=0mm
计算间隔距离(取K=2000mm/s):
S=(2000×0.165)+0+0=330mm
3.判断与取值:由于S=330mm≤500mm,不需要修改K值。
4.下限核验:S=330mm≥100mm,计算结果有效。
·间隔距离:S=330mm
【工况二】
·输入参数:
光幕有效探测能力:de=30mm
系统整体停止性能:T=0.350s
·计算过程:
1.确定DDT:
2.DDT=8×(30-14)=128mm
计算间隔距离(取K=2000mm/s):
S=(2000×0.350)+128+0=700+128=828mm
3.判断与取值:因初算S=828mm>500mm,改用速度常数K=1600mm/s重新计算:
S=(1600×0.350)+128+0=560+128=688mm
4.下限核验:重算结果S=688mm≥500mm,计算结果有效。
·间隔距离:S=688mm
【工况三】
·输入参数:
光幕有效探测能力:de=30mm
系统整体停止性能:T=0.220s
·计算过程:
1.确定DDT:
2.DDT=8×(30-14)=128mm
计算间隔距离(取K=2000mm/s):
S=(2000×0.220)+128+0=440+128=568mm
3.判断与取值:因初算S=568mm>500mm,改用速度常数K=1600mm/s重新计算:
S=(1600×0.220)+128+0=352+128=480mm
4.下限核验:重算结果S=480mm<500mm,依据标准规定,最终间隔距离不得低于下限值 500 mm。
·间隔距离:S=500mm
下篇预告:当工作站防护高度受限,存在人员探身越过(Reaching Over)或底部钻入(Reaching Under)风险时,该如何进行间隔距离计算呢?下期我们将全面解析 Reaching Over 和 Reaching Under 相关间隔距离。
SICK
点击下方视频号,浏览更多视频