
PNI-14047在寻北仪中的适用场景分析
http://www.gkong.com 2026-09-24 17:35 北京盛思瑞特传感技术有限公司
引言:什么是寻北仪?
寻北仪是一种能够自主测定地理北向(真北)的精密仪器,广泛应用于矿山测量、隧道施工、军事定向、车辆与舰船导航等领域.
传统寻北仪多采用陀螺仪作为核心敏感器件,如双轴动力调谐陀螺仪方案。这类方案精度虽高,但存在成本昂贵、体积庞大、功耗高、启动时间长等工程痛点。捷联式寻北仪的出现,通过将惯性器件与载体直接固连,大幅简化了机械结构,但对算法和传感器性能提出了更高要求。
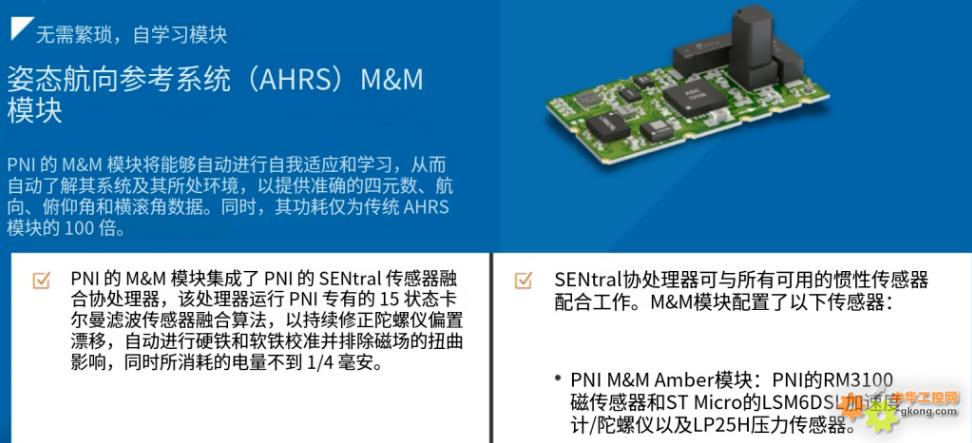
PNI -14047模块:硬件层面的“一站式”寻北解决方案
PNI-14047(M&M Amber 10轴模块)集成了SENtral-A2协处理器、RM3100磁力计、LSM6DSL加速度计/陀螺仪及LPS25H气压计。其2° RMS航向角精度、0.01°分辨率及±90°俯仰/±180°横滚倾斜范围,为寻北应用提供了核心性能保障。
更重要的是,模块内置PNI的硬铁、软铁自动校准与磁异常补偿算法。这意味着开发者无需从零编写复杂的磁场校准与姿态解算代码,可直接获取高质量航向数据,将开发周期从18个月缩短至6个月,有效规避算法适配风险。
核心优势:为什么RM3100是寻北仪的“理想型”磁传感器
| 对比项 | RM3100 | 常规霍尔效应传感器 |
|---|---|---|
| 分辨率 | 13 nT -3-11 | 约300 nT |
| 噪声水平 | 1.2 nT/√Hz -3 | 高30~50倍 |
| 温度稳定性 | 无需校准 | 需补偿 |
| 磁滞 | 无 | 存在 |
RM3100基于PNI专利的磁感(Magneto-Inductive, MI)技术,能分辨地球磁场(25,000~65,000 nT)中0.1% 的变化,这是实现高精度电子罗盘与寻北的关键所在。
实际工程中的适用场景分析
场景一:移动平台定向(车载/舰载/无人机)
当GNSS信号被遮挡或拒止时(如隧道、城市峡谷),寻北仪需独立提供基准方向。14047模块功耗极低(SENtral-A2仅约200µA@1.8V),非常适合电池供电平台。加速度计可实时补偿倾斜误差,确保在载体运动状态下仍输出稳定航向。
场景二:便携式寻北设备
PNI-14047仅22×11×6.96 mm的尺寸,使手持或探管式寻北仪成为可能。配合气压计可实现高度辅助,用于多楼层室内定位或地下管线测量。
场景三:高可靠性工业自动化(AGV/机器人)
工厂环境磁场复杂(电机、大型铁架干扰)。PNI-14047的自动校准功能可识别并补偿这些瞬态磁异常,使其在恶劣工业环境中仍能维持优于2°的寻北精度。
工程师选型建议
-
接口设计:模块通过I2C接口输出数据,支持高达3400 Kbits/sec速率,可与主流MCU直接对接。
-
校准策略:尽管模块具备自动校准功能,首次上电或环境变化后建议执行“8字校准”,以快速建立初始磁场基准。
-
算法融合:SENtral-A2协处理器已内置9轴融合算法并兼容Android CTS。若需更高精度寻北(优于1°),可在模块输出数据基础上,结合外部约束(如里程计、GNSS)运行扩展卡尔曼滤波(EKF)进行二次优化。
结语
PNI-14047模块通过高精度磁感技术与成熟的嵌入式融合算法的深度结合,将寻北仪的核心部件从复杂的系统级设计简化为一枚标准化的贴装元件。对于需要快速实现高性价比、低功耗寻北方案的工程师而言,这是一条经过验证的“捷径”。
技术规格
输出:航向角、横滚角、俯仰角、旋转矩阵四元数、原始数据、气压数据、旋转速度、计步、线性加速度
数字供电 :1.71 ~3.6 VDC
模拟供电: 2.4 ~3.6 VDC
I2C 接口数据速率 :Host Bus 3400 Kbits/sec
Sensor Bus 1000 Kbits/sec
Pass-through 400 Kbits/sec
工作温度 :-40°至 +85° C
电子罗盘
航向角精度 :2° rms
分辨率 :0.01°
航向范围 :0 ~360°
俯仰角精度 :1°rms
横滚角精度 :1°rms
俯仰/横滚角分辨率 :0.01°
倾斜范围 :俯仰±90°, 横滚±180°
校准模式 :8 字校准
加速度计量程 :4G
零偏稳定性 :20mg
非线性误差 :0.5%
噪声 :80μg/√ Hz
陀螺仪量程 :2000 dps
零点漂移 :< 2°/min
尺度误差 :< 0.3 %
噪声 :4 mdps/√ Hz
磁力计量程 :800uT
灵敏度 :13nT
非线性误差 :0.5% (<200uT)
噪声 :1.2nT/√Hz
外观尺寸 :22 x 11 x 6.96 mm
编辑精选新闻
工控原创新闻
- ▪ 从电子底座到工业智能入口,elexcon 2026如何链接AI时代的产业新需求?
- ▪ 一家百年工业技术巨头,如何给物理AI打造最硬核的“肉身”与“底座”?
- ▪ 两大产业联盟合并,单对以太网协会正式亮相
- ▪ 核心产品中大型PLC 傲拓科技科创板IPO过会
- ▪ 从企业中报看上半年自动化行业复苏态势
- ▪ 暑末砺行向新|2026 年 8 月工业自动化月度资讯汇总
- ▪ 美五部门联合警告:黑客利用AI攻击工业设施,西门子PLC成目标
- ▪ 步科股份机器人业务营收占比过半 人形机器人订单进入批量阶段
- ▪ IFR 发布最新立场文件:机器人对就业、生产率与竞争力形成多重正向价值
- ▪ 雷赛智能:工控复苏周期下 多赛道夯实增长底气