工业可部署!具身智能!就该这样做!
http://www.gkong.com 2026-09-18 10:08 来源:节卡机器人
2026年的具身智能行业,台数、估值、自由度、模型参数、数据单价、春晚镜头数,都被算得很清楚。具身智能的A面:热闹、昂贵、像一场大家都怕错过的牌局。
B面却更真实:靠反复调试,行业可以实现一次完美的Demo,但换一套产线,作业成功率断崖式下滑。行业从“能演示”到“能干活”,中间隔着一条工程鸿沟。
机器人的估值可以靠叙事,但具身智能的落地是复杂的系统工程,离不开“懂行”的模型架构、“适当”的数据沉淀和稳定的工程落地能力。
做模型也要懂工艺
一个工人一天能在锁多少颗螺丝、装卸多少个料箱,需要考量其对于工艺标准、力控手感、节拍稳定,甚至于异常判断等能力。而将人的经验变成一群机器人的作业能力,并非堆自由度、堆灵巧手、堆模型参数可蹴就。
自2014年创立至今,节卡深耕工业制造领域,智能协作机器人产品覆盖从轻载到重载、从标准到特殊环境的全场景需求,深入全球汽车、电子、精密制造、消费、科研教育等领域,服务丰田、施耐德、立讯精密、中国中车等全球制造业头部企业产线。根据MIR数据,2024年,节卡机器人在国内协作机器人市场占有率21.9%,居国内第一;2025年,全球通用智能机器人领域,节卡的销量位居中国本土企业榜首。
正是对用户场景的深度Know-how,让我们意识到:具身智能不可能靠一个模型解决所有问题,必须把整体场景作业利用AI智能的能力拆解为专业的工艺碎片,并用分层开放框架让工程先跑起来。
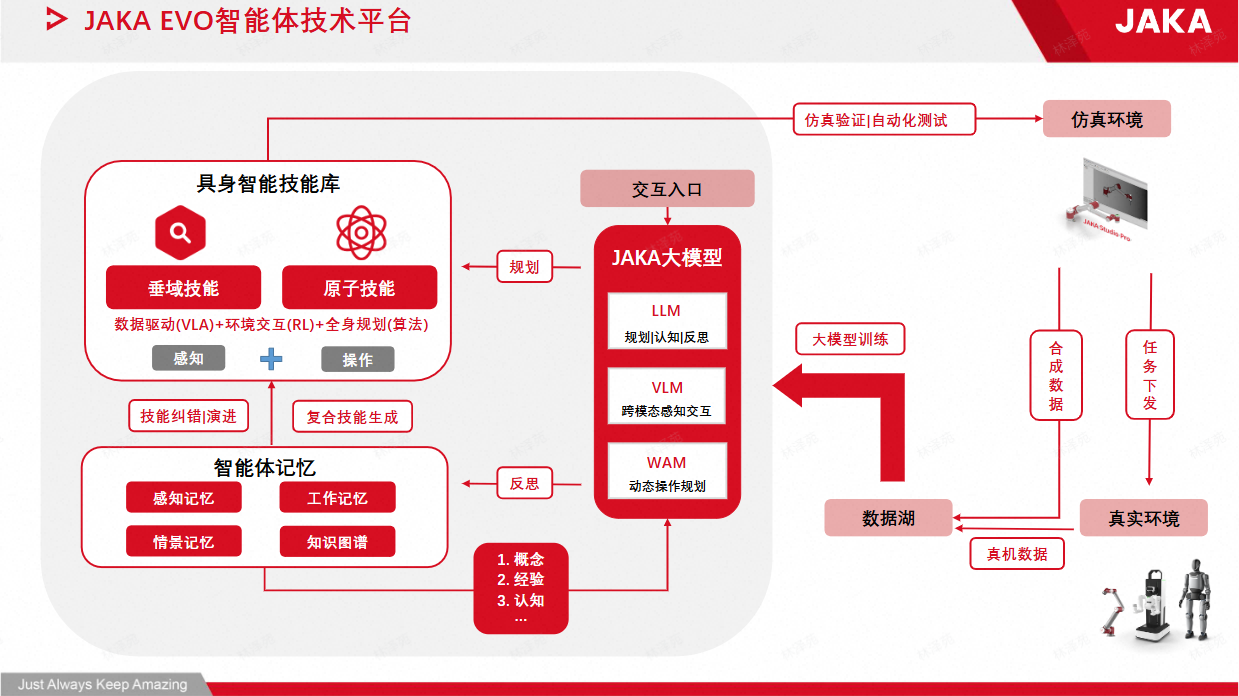
首先,是基于真实长程作业经验构建的分层智能架构。2025年,节卡全球首发 JAKA EVO具身智能操作系统。系统采用分层智能体架构:云端大模型负责视觉感知、任务规划、技能选择与异常决策;边缘端模型结合规则引擎,负责动作规划与力控执行,并将垂域技能、原子技能和工艺经验沉淀为可复用资产;底层采用成熟运动控制算法,以1kHz响应保障稳定执行。这样的设计既能让上层模型持续升级,又避免模型“幻觉”影响底层安全控制。
其次,是通过Skill将复杂长程任务转化为可执行的短程任务。以料箱搬运为例,智能体可自主完成目标识别、干涉判断、抓取点选择、避障接近、柔性夹持、力控取出、对位放置和自检等任务;同时将“薄壁件避开边缘、线束先拨开、偏心件选择高强度受力点”等工业工艺约束融入技能执行,实现从“会规划”到“真正会干活”。
Skill体系本身开放且可持续进化。已有的规则技能可以直接调用,没有的技能可通过采数、训练快速补充。JAKA EVO既支持VLA端到端模型,也兼容WAM等模块化模型及传统控制策略,不同技术路线可以组合、替换和迭代。工程师还可以根据现场需求自主创建Skill,通过任务流快速编排完整作业流程,相当于面向具身智能的AI Plus图形化编程。
当前,JAKA EVO系统已服务12个标杆项目,在汽车、3C电子等领域展开场景验证,持续解决工业现场对节拍、安全、良率和稳定交付的要求。此外,节卡机器人已与汽车、电子、家居等垂直行业头部企业签署战略合作协议,在具身智能机器人创新、智能制造升级、产业链协同三大领域展开深度合作。
数据飞轮是怎样练成的?
数据是具身智能落地的基建之一,不论是Umi 数据、 Ego 数据、真机数据,很明显的长期终极壁垒还是在部署回流数据。
如前所述,全球数万台通用智能机器人,十余年来在几千条产线上积累的几万小时带工艺标签的物理交互数据,是数据飞轮的底座。Zu(工业经典)、Pro系列(IP68高防护)、S系列(智能力控)、Mini系列(轻巧交互)在丰田、施耐德、立讯精密、中国中车等全球制造业头部企业产线中干了多年,积累了机器人在广泛的场景、丰富的任务内的成功和失败数据,包括工艺经验层的带扭力—位移曲线、工件层的来料批次信息和环境参数等方面。JAKA EVO系统内的skill技能库,正是来源于真实产线部署中,标准化工序作业流程固化所得的可复用数字资产。
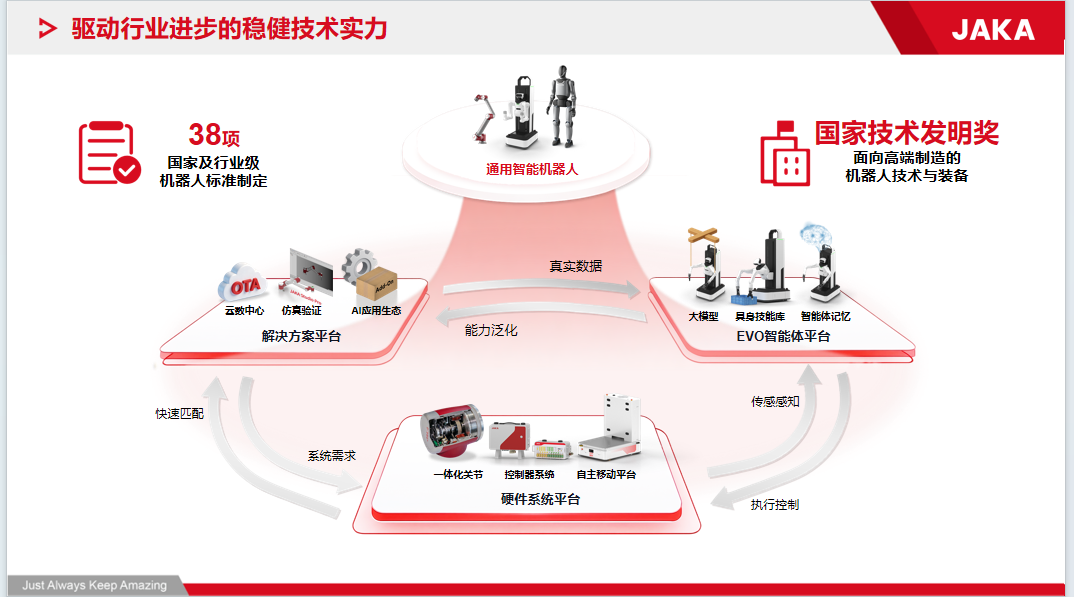
当然,具身机器人的操作数据具有强本体属性。协作臂十年攒下的工艺skill在技能层可以被节卡的具身产品复用,得益于节卡自2014年创立以来,构建起覆盖“智能模块化关节、高品质运动控制、新型示教与快速部署、人机智能融合与安全协作、智能产线与集成”的五大核心技术体系。在工业具身领域,JAKA K系列和JAKA Kargo系列机器人搭载自研 APEX 系列一体化关节模组,从关节底层到整机方案完全自主可控,这套关节延续了协作机器人±0.02 毫米的重复定位精度,历经全球数万台设备量产验证。
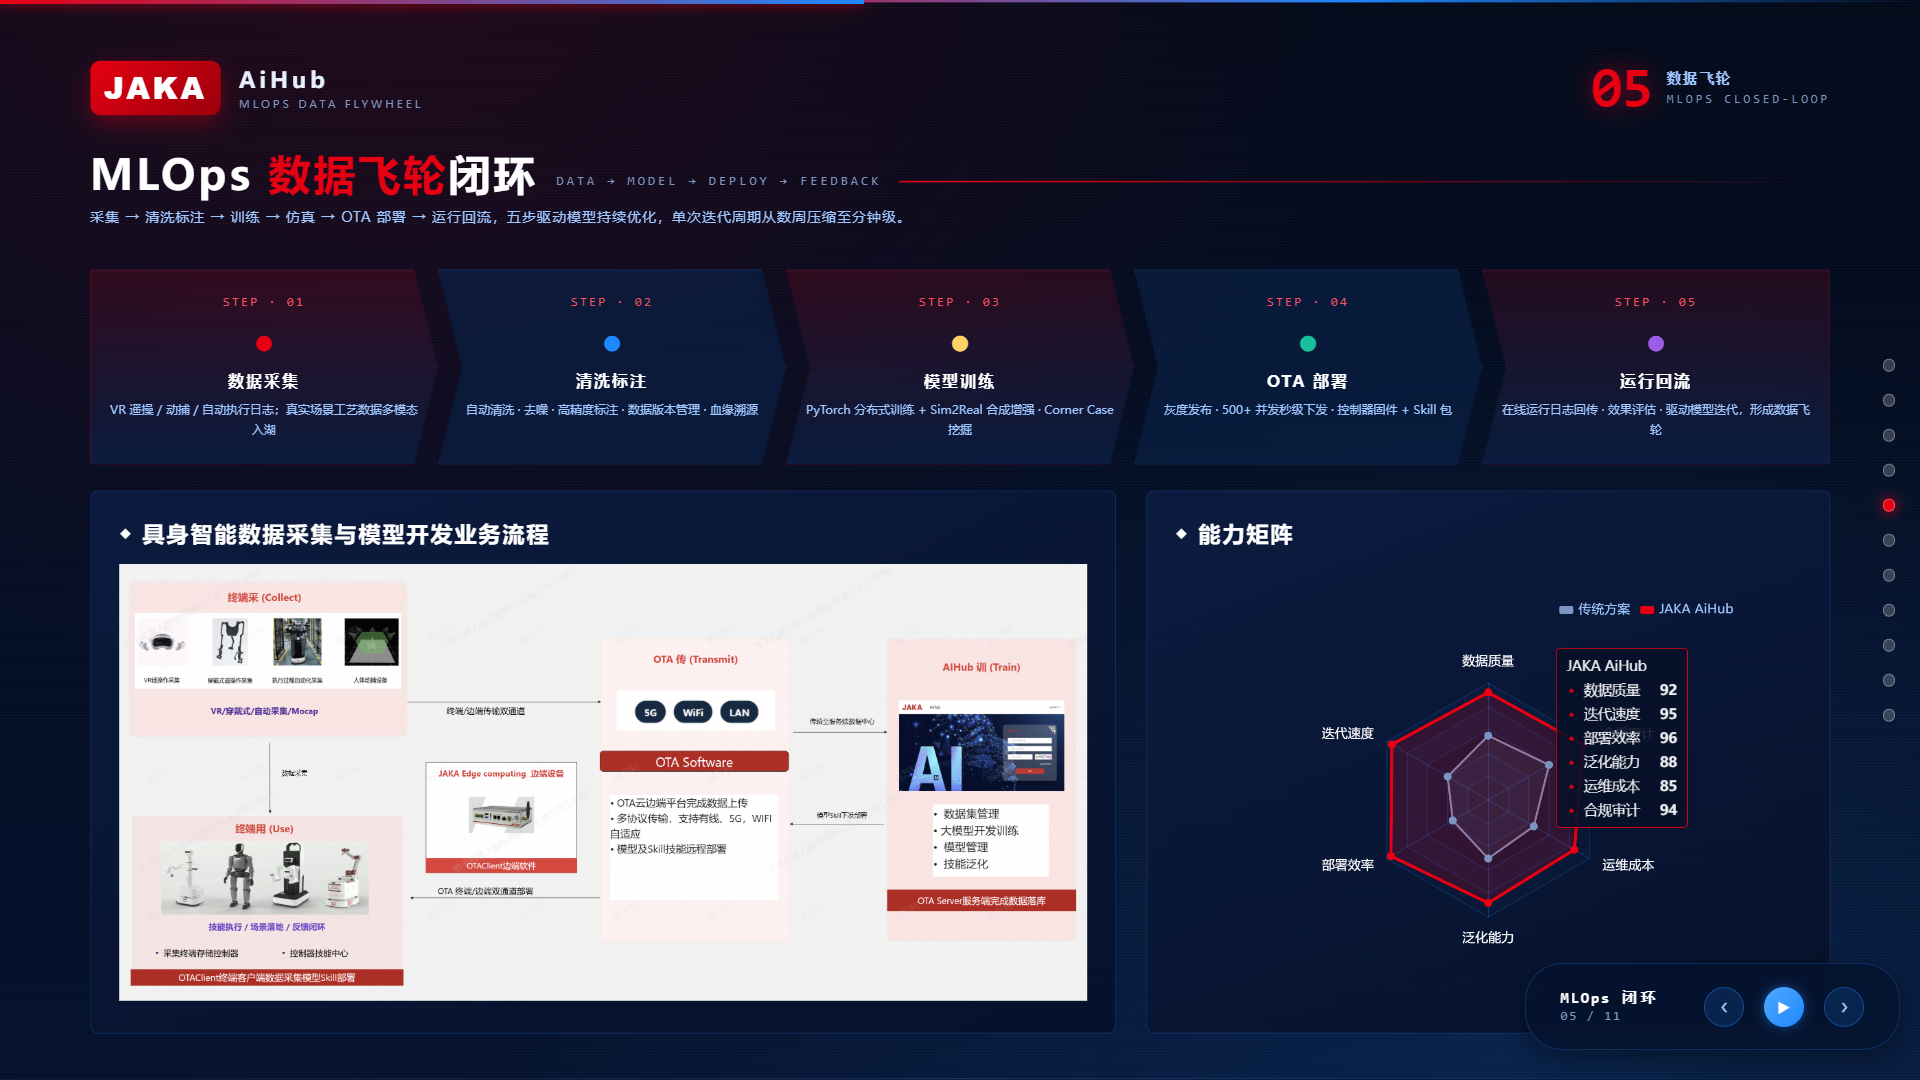
机器人所需的“物理世界交互数据”——每一次抓取、每一次放置、每一次摩擦与碰撞——都依赖统一的收集、清洗、标注、质检与管理。足够高质量、可泛化的真实场景数据,叠加对产线节拍、安全合规、实时性的工程适配,是模型从实验室Demo走向真实物理世界的关键。为此,节卡打造了云边端一体化具身智能全栈服务平台,实现从数据采集 → 模型训练 → 规模化部署的全流程数据价值闭环,同步标注数据、抓取原子技能,形成结构化数据集,便于按场景检索选用,真正让部署产生数据,数据提炼skill,skill反哺新任务,让数据飞轮动起来,为机器人持续进化提供高效、安全的底层基础设施支撑。
在真实产线完成闭环打磨
真正的工程落地,需要在标杆客户现场打磨。
当前,JAKA Kargo轮式人形机器人凭借多模态感知能力,提供智能分拣、搬运、上下料等移动作业场景提供灵活解决方案,已在华域电动的料箱搬运、电机装配等客户现场落地场景验证;JAKA K系列双臂机器人,通过数据训练实现带线缆插头的柔性插拔,破解传统刚性自动化方案中兼顾效率与稳定性之不能,已批量供给具身智能厂商和科研院校,正从实验室向产线过渡;JAKALumi具身智能平台集成12自由度协同运动系统、智能升降模块与多模态传感器,开箱部署仅需5分钟,适配商业零售、科研教育、生物化学等多场景需求,已在科研、商超等场景落地探索。
由此,节卡具身智能产品实现多场景覆盖、全能力进阶:从移动作业到柔性精密操作,再到平台化快速部署,覆盖工业、商业、科研等多元场景,并以真实客户、真实任务推动产品能力逐级进阶与闭环迭代,推动标杆场景从“单点验证”推向“体系化落地”。
同时,我们不断用AI赋能协作机器人的智能化升级,发布JAKA Coboπ EI智能体平台并开启早期试用,不仅支持AI驱动的任务理解与脚本生成,还能通过Python与JKS双栈脚本的自动衔接和混合执行,大幅降低协作机器人的使用与开发门槛。更有JAKA Studio Pro虚拟仿真软件——一款与真机控制逻辑高度一致的仿真工具。Coboπ EI 作为其 AI 助手,可实现基于场景模型语义的快速路径规划;结合JAKA Studio Pro强大的后处理能力,仿真环境中的轨迹、节拍和逻辑数据可直接迁移至真实产线,为具身智能算法的物理验证提供了高保真度的数字孪生底座。
在标准侧的合规认证上,今年8月,节卡机器人与国家机器人检测与评定中心(总部)共建数据交换实验室,同步启动节卡机器人具身全系列产品的中国机器人(CR)升级版认证测评,推动节卡具身智能领域品质管控体系的完善,对节卡产品全链条能力的系统性检验,将进一步保障节卡通用智能机器人在工程现场的稳定落地。
过去十余年,依托数万台通用智能机器人的落地,我们建立起与一线厂长、工艺工程师的深度链接,积累的客户信任,让我们率先获得了在真实产线开放工位开展具身智能技术验证的可能。
当下,行业里有太多声音在说“即将改变世界”。在世界改变之前,我们但求每日,把一个场景的活干好,让协作更智能,让具身更落地,不负每一份信任。回到开头:多少台机器人,能顶一个工厂工人?
自工业自动化设备进入工业生产开始,这样的问题早已不新鲜。
十余年前创业至今,从国内首批开创图形化编程到打造JAKA Coboπ EI等智能体平台,推动“人机共创新范式”,为什么我们始终不满足?为什么总是在恍惚间,回到多年前的某个时刻,遇见流水线边麻木的谁的脸?
我们相信,科技能够把人从重复劳动里释放出来,去做更有价值和幸福感的事情,而设计一套人机共创的智能方案,远比在一个工位上站十年更值得。
期待您与我们一起,解放生产力,创造美好世界,让机器人成为人类工作和生活的高价值伙伴。
相关新闻
编辑精选