华沿具身智能运动基座,构筑具身智能时代机器人通用物理底座
http://www.gkong.com 2026-10-15 09:29 来源:华沿机器人
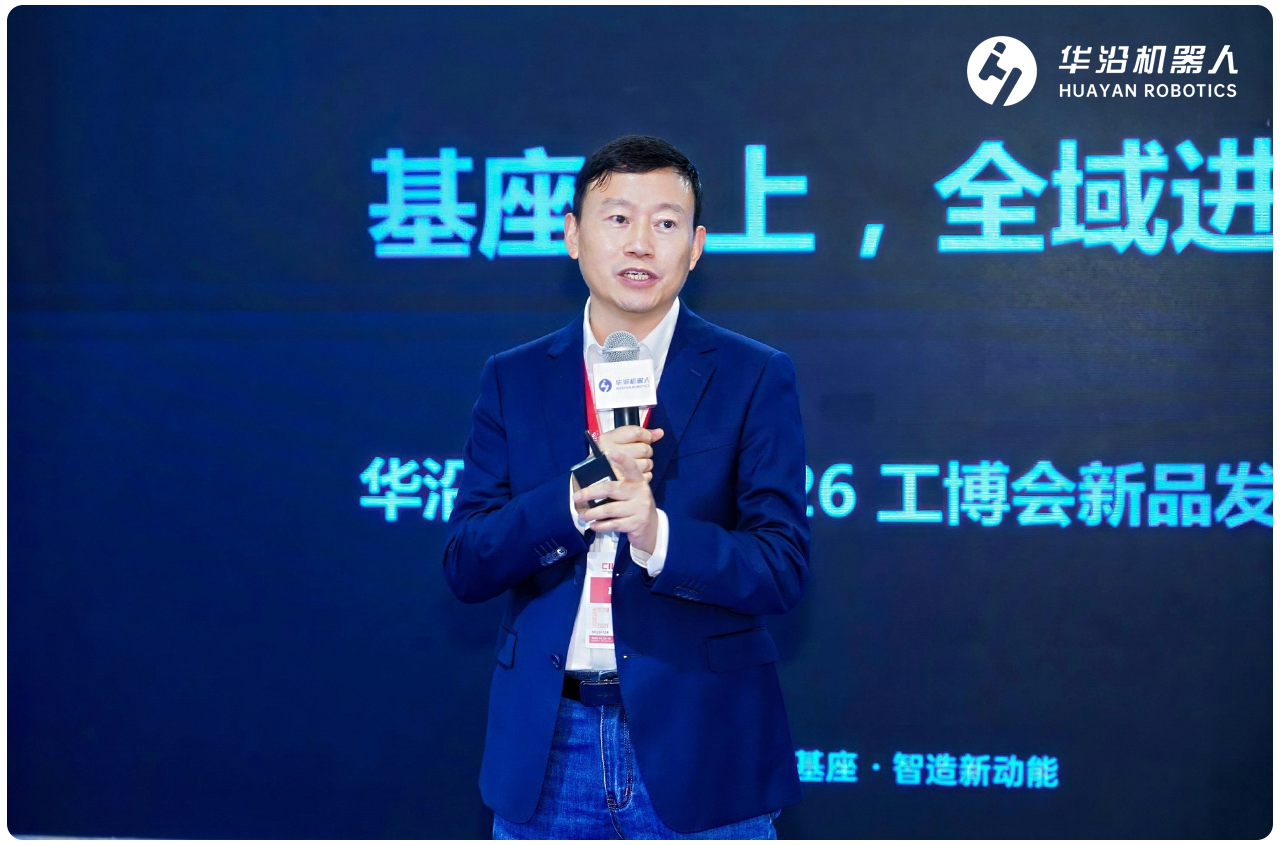
工博会首日,华沿机器人董事会主席兼总经理王光能先生正式发布“具身智能运动基座”。
这是华沿机器人面向具身智能领域合作伙伴打造的一套标准化、模块化、开放的“具身机器人世界里的通用物理底座”,它将华沿20+年技术攻关、产品迭代与客户场景落地实践,积累凝练为可复用的能力,加速具身智能走向真实产业场景。
01
从20+年技术积累+客户场景中
生长出来的“具身底座”
当前,AI大模型越来越聪明,能写诗、能作画、能对话,但让它去拧一颗螺丝、插一个光模块、做一杯花式冰激凌,却往往力不从心。原因在于:那些看起来极简单的动作与工序,背后是感知、力控、运控算法、本体结构等多层能力的综合结果,是一项系统性的工程。大模型解决的是"大脑"的认知问题,而"身体"能否精准执行、柔顺交互、稳定闭环,才是具身智能从演示走向产线的真正瓶颈。
华沿机器人在机器人核心运动部件等领域拥有20余年核心技术积累,已形成核心运动部件、机器人本体、具身智能三层能力,能为行业与合作伙伴提供从“动力心脏”到“执行终端”的完整底座。这些能力并非临时拼装,而是扎根国内外客户现场、历经工业场景长期淬炼而来——
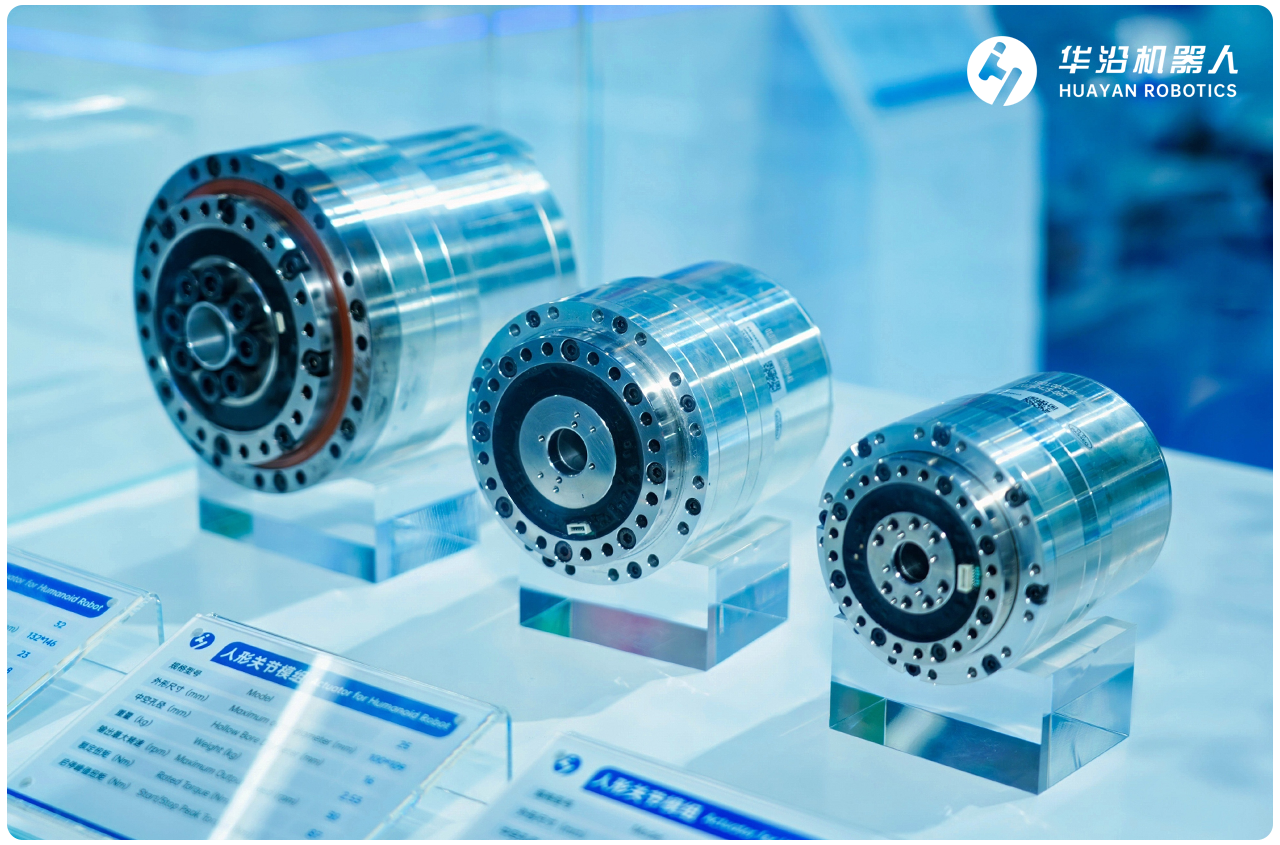
关节:可靠物理筋骨。华沿从机器人最基础、最核心的关节模组切入,全面覆盖电机、伺服驱动、制动器等关键部件,包括相比常规电磁制动器节能最高可达99%的新型永磁制动器技术、更高效的伺服驱动与振动抑制技术以及“关节运行发热的系统性解决方案”等,为具身机器人提供可靠物理筋骨。此外,最小12mm大中空内走线布局,配合谐波、行星、摆线、双钢轮、直线等多种技术路线,为不同位置与任务提供最合适的执行方案。
力控:让每个关节感知力。华沿自研高灵敏MEMS力传感器,实现极低蠕变滞后(蠕变<0.05%FS、滞后<0.1%FS)、超高灵敏度(灵敏系数>100,精度达0.1%FS)和卓越量产一致性,结合自研力控算法,让每一个关节都能感知力。七轴人形手臂搭载全关节高精度力控与先进阻抗控制技术,整机力控带宽≥100Hz、力控精度≤0.02Nm、末端接触力精度达到0.1N,同时兼顾3kg至15kg宽域负载适配能力,基于毫秒级外力感知响应,实时感知外部接触力变化并动态调整姿态与输出力矩,在精密装配、柔性抓取等场景中展现类人级触觉与力觉交互。
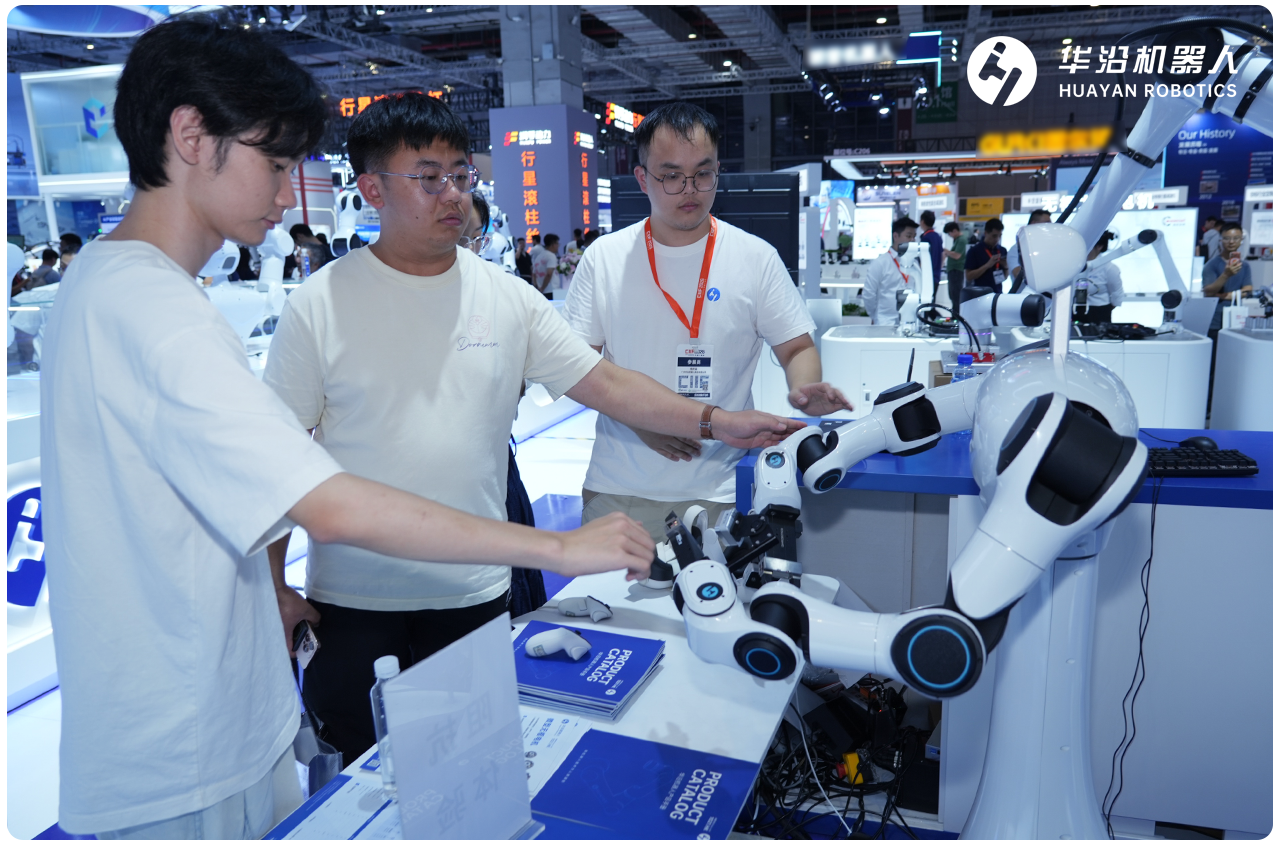
身体带宽与HRC小脑:毫秒级闭环。华沿HRC机器人小脑可高效接入各类大模型,基于1kHz EtherCAT实时控制刷新频率,连接本体、关节、驱动、视觉、力觉与触觉,达到毫秒级感知、计算、控制、修正能力。由此,具身智能运动基座不再是单一零部件,而是“可感知、可控制、可开放”的通用底座。
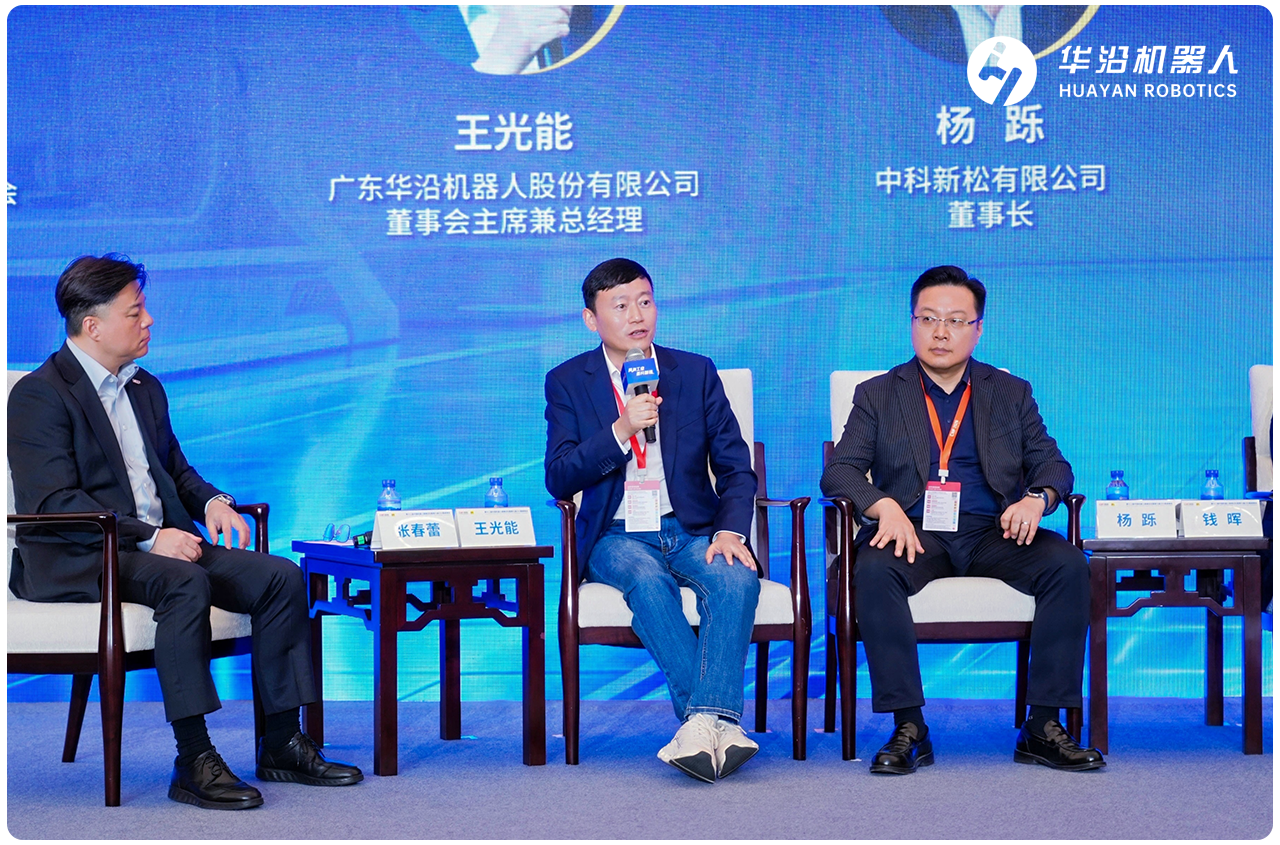
在工博会现场第九届CEO圆桌峰会上,王光能先生围绕“具身工业重塑智能制造”议题表示:“过去机器人是专机专用,具身智能时代需要的是一底座多形态。谁把运动基座标准化,谁就能把大模型能力低成本映射到真实世界。”基于华沿具身智能运动底座,合作伙伴可快速获得“多形态开发”“跨场景迁移”“规模化复制”的具身能力,快速拓展应用场景、提升交付效率、实现规模化商业落地。
02
覆盖工业、消费场景
具身智能正在走向产业落地
具身智能的最终检验标准,在于能否在真实产线、真实商业场景中稳定创造价值。落地才是王道,量产交付才是分水岭。华沿机器人的来路,恰恰是一条从核心运动部件出发,到协作机器人本体,再到具身智能运动基座的渐进式进化路径,在这条路上,华沿机器人已积累了大量真实客户现场的应用实践,从工业制造到商业服务,每一步都踩在真实需求上——
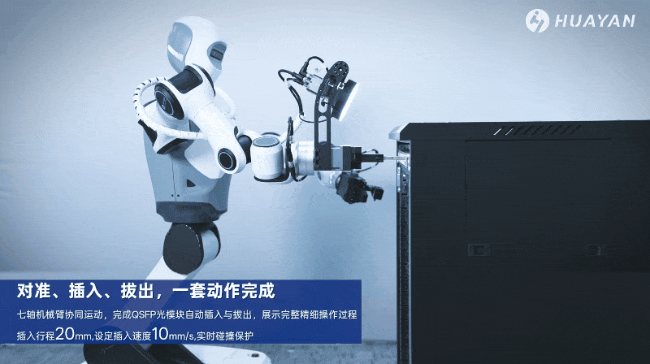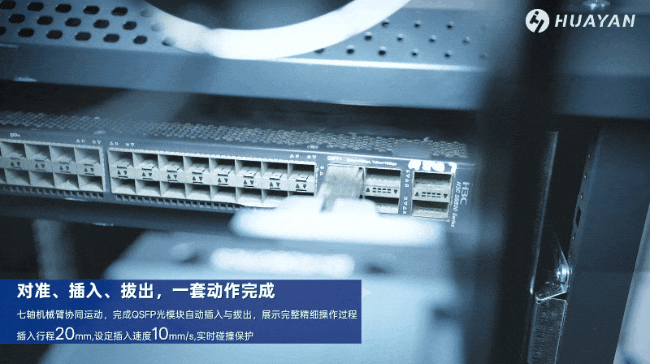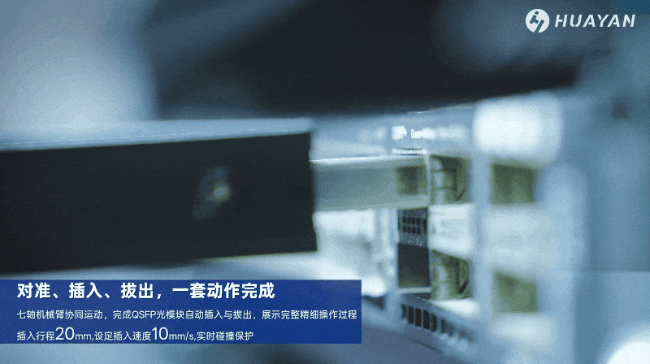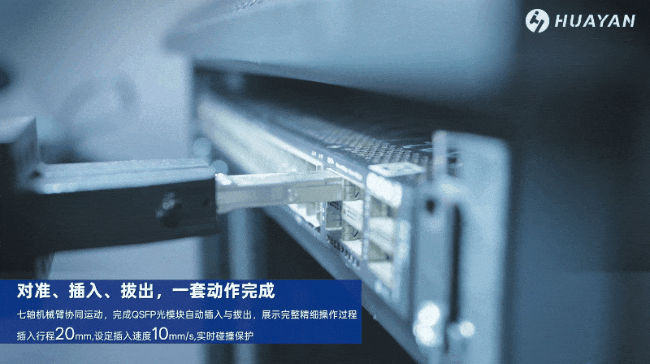
现场展示的光模块插拔场景中,华沿七轴人形手臂不局限于定点作业,而是与移动平台搭配作业,自主前往目标工位,完成插入行程20mm、速度10mm/s的QSFP光模块柔性拔插任务,整个拔插过程结合高精度力控与视觉引导,自适应调整操作姿态与作用力,全程实时碰撞保护,有效降低精密接口的碰撞与损伤风险。
在华沿携手合作伙伴打造机器人咖啡小站中,七轴人形手臂、协作机器人联合作业,灵活协同完成取放咖啡杯、奶泡打发、出品、双臂协同拉花等工序,基于更柔性的力控体验,高效模拟人手完成复杂操作,为合作伙伴打造面向商业服务场景的智慧零售新标杆。
工博会展会现场,已有众多合作伙伴基于华沿机器人提供的软硬件能力,构建自己的应用场景——从精密装配到柔性抓取,从工业产线到商业服务,“我们提供从核心部件到本体、从力控算法到实时控制系统的完整支撑,为越来越多具身智能应用背后的执行底座”。
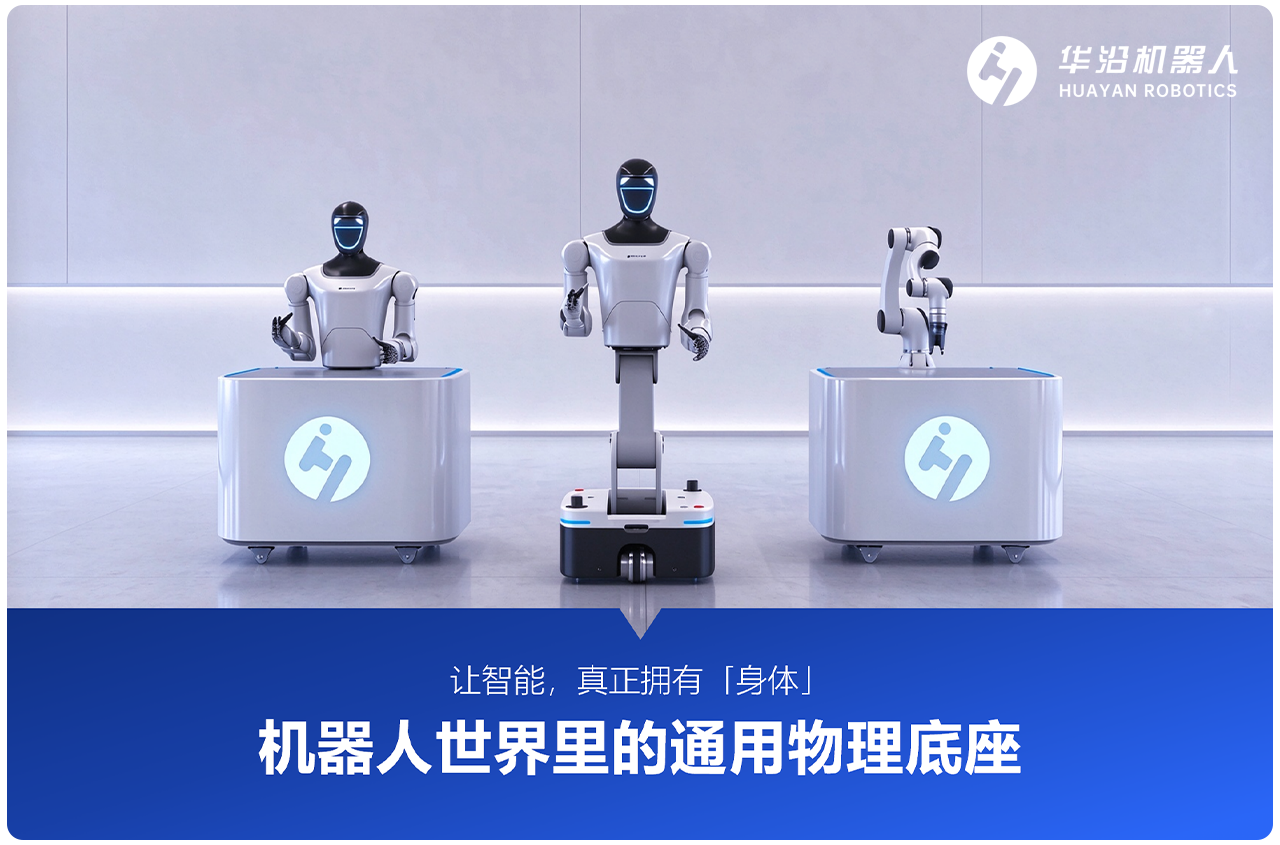
具身智能不是单点技术竞赛,而是系统工程。华沿具身智能运动基座以关节、力控、身体带宽、HRC小脑为骨架,以开放通用底座为接口,让合作伙伴多形态开发、跨场景迁移、规模化复制。从工博会出发,走向产线与商业服务,华沿正与伙伴一起,把具身智能从概念推向真实产业。
相关新闻
编辑精选