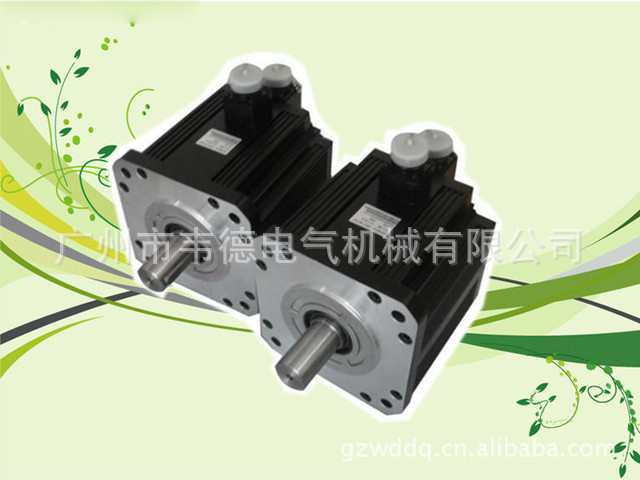
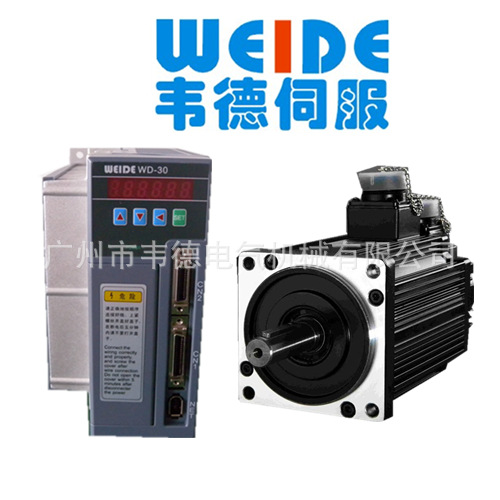
1.五位一体:位置 速度 扭力 定位 通讯控制
2.具备指令平滑功能 。
3.内建R232、485、422界面,最多254轴同时在线。
接口定义
电源端子TB
端子号 端子记号 信号名称 功能
1 L1 主电路电源输入 主回路电源输入
2 L 单项或三项 端子220V 50HZ。
3 L3 注意:不要同电机
输入端子U、V、
W 连接
4 PE 接 接 端子
5 W 伺服电机输出 伺服电机输出端
6 V 子必须与电机U、
7 U V、W 端子一一对
应。
9 r 控制电源输入 控制回路电源输
10 t 入端子220V50Hz
控制信号输入/输出端子CN1
端子号 信号名称 端子记号 功能
18 输入端子 COM+ 连接到外电源正极(+)
的电源正
极
10 伺服使能 SON 与电源负极(-)连接使能
11 警清除 ALRS 与电源负极闭合120ms 以上, 警清楚
12 CCW 驱动 FSTP 机器移动部分反时针超过限位时,与外
禁止 接电源负极断开,电机不产生转矩。
13 CW 驱动 RSTP 机器移动部分顺时针超过限位时,与外
禁止 接电源负极断开,电机不产生转矩。
14 位置偏差 PCLR/SCI 清除位置偏差计数器,与外部电源负极
清零/ 内部 连接,就清楚了计数器。
速度选择
15 指令脉冲 INH/SC2 与外部电源负极连接,脉冲信号无效,断
禁止 开有效。
30 速度指令 SGEAR 与外接电源负极连接,第二电子齿轮比
取反第二 有效,在模拟速度方式下取反有效。
齿轮比
8 伺服准备 SRDY+ 当主电源接通,且没有 警信号时,此
25 好 SRDY- 输出(晶体管)导通。
26 伺服 ALM+ 当驱动器检测到故障时,此输出(晶体
27 警 AlM- 管)导通。